摘要:本文结合三个实际落地的智能物流项目经验,拆解了智能物流周转从承载计算到调度设计再到单元适配的核心要点,整理了一线工程师常见的踩坑点,给中级工程师做落地参考。
别盯着智能化噱头,先算清楚周转承载的硬账
很多项目上来就要堆智能化配置,RFID、视觉识别、全无人调度全加上,连最基础的周转单元承载都算不对。
去年接的电商仓项目,甲方拍板统一用600*400标准智能周转箱,标称承重20kg。运营实际摆货,大瓶洗发水沐浴露整箱堆,单箱重量直奔35kg。上线不到一周,分拣线的辊筒弯了三根。
峰值的时候,分拣线堵死了。停了八个小时。赔了十几万。
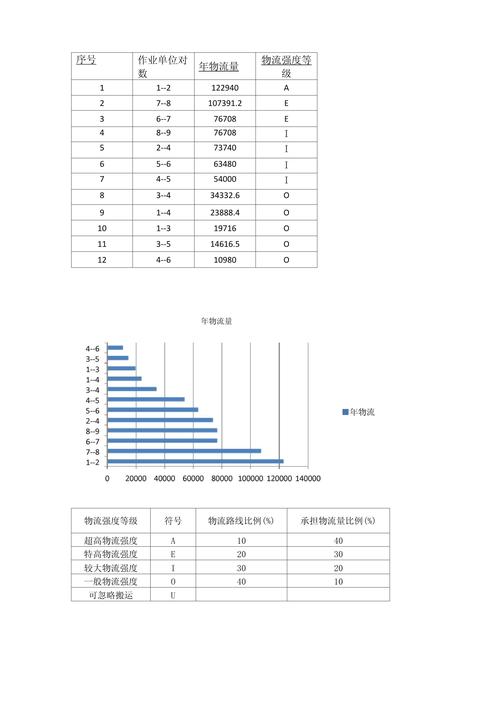
我们后来翻规范,GB/T 28576-2012《自动化立体仓库设计规范》里明确要求,动态承载的周转系统,必须按峰值载荷的1.2倍做安全系数校核。很多新人图省事,直接按标称货物重量算,根本没留余量。
说实话,很多智能化方案把钱都花在传感器和算法上,结构上偷工减料,最后出问题全是结构的锅。还有人喜欢给周转箱加一堆电子标签,常温干仓扫二维码足够稳定,RFID靠近金属货物根本读不出来,多花的钱全打了水漂。
动态调度里,容易被忽略的周转路径冗余设计
做智能周转调度,很多算法工程师追求路径最短、利用率最高,把每一台周转机器人的行程卡得满满当当。我之前在生鲜前置仓踩过这个坑。
那项目刚上线的时候,数据好看得很,周转效率比人工提升47%,每台机器人的待机时间不到5%,所有人都觉得没问题。结果大促高峰,一台机器人的轮轴轴承坏了,直接堵在主通道上,整条周转线全崩了。那天乱成一锅粥,错发了快200单,说多了都是泪。
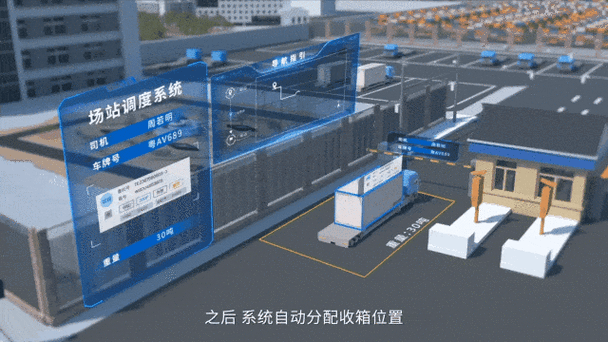
不过话说回来,GB/T 39065-2020《智能物流机器人安全要求》里其实早就提了,智能周转系统必须预留不低于10%的冗余通行路径和10%的空闲周转单元,应对突发故障。很多做方案的根本不翻规范,只盯着效率KPI。
还有个看不见的坑,路径卡太满,周转机器人的滚轮磨损速度是设计值的三倍,不到一年就得全换,维护成本直接吃掉了智能化省下来的利润。你说图啥呢?
适配多场景的模块化周转单元设计要点
现在大部分电商仓、区域分拨中心都是混存,小到快消品,大到大家电,不可能做两套完全独立的智能周转系统。适配的核心就是模块化,对吧?
我现在做项目,统一用400*400的标准周转底座,分两种:金属底座标额定承重50kg,塑料底座标额定承重15kg。需要放小件快消,单个底座就能卡标准周转箱,AGV直接叉取。需要放大件,四个底座一拼,就能放1200*800的家电包装箱,对接尺寸不变,不需要改货架也不需要改AGV的叉取程序。
这里有个容易踩的小坑,很多人为了方便拼接,把底座的对接间隙留到5mm以上,结果智能叉取的时候,定位偏差经常超过10mm,叉错位置掉货是常事。我们试了十几次,最后把对接间隙定在0.5mm~1mm,定位孔按IT7级公差加工,定位偏差稳定控制在2mm以内,完全满足叉取要求。
还有,模块化设计要考虑清洁维护,很多智能周转单元做了很多凹槽藏传感器,碎纸、果皮、灰尘进去,传感器经常误判,拆起来又麻烦。我们现在把传感器都做成外置可插拔的,表面做平整,扫一遍就能清干净,维护时间少了三分之二。
智能物流周转转得顺不顺,从来不是看用了多少黑科技。核心还是把周转这件事的基础需求做对:承载够不够,故障能不能扛,不同场景能不能适配。把这些小事做好,比堆一堆花里胡哨的概念有用多了。
