上个月刚给苏州一家3C代工厂做完一条3工位的人机协同装配线验收,甲方的工艺主管拉着我吐槽,说之前找的集成商给的方案,光PPT写得花里胡哨,现场跑起来人一靠近机器人就急停,产能比纯人工还低30%。说实话,这种场景我见得太多了——很多人把人机协同想得太简单,觉得买台带碰撞检测的机械臂,往工位上一放就完事,根本没算透现场的工艺边界。
先把安全阈值算对,别拿ISO标准当摆设
很多集成商做方案的时候,安全部分就抄两句话:“符合ISO 10218标准,具备碰撞检测功能”,根本没去抠ISO/TS 15066规定的不同人体部位碰撞力耐受值。我见过最离谱的方案,不管是碰到指尖还是碰到胳膊,全局统一把碰撞力阈值设成150N,这哪行?
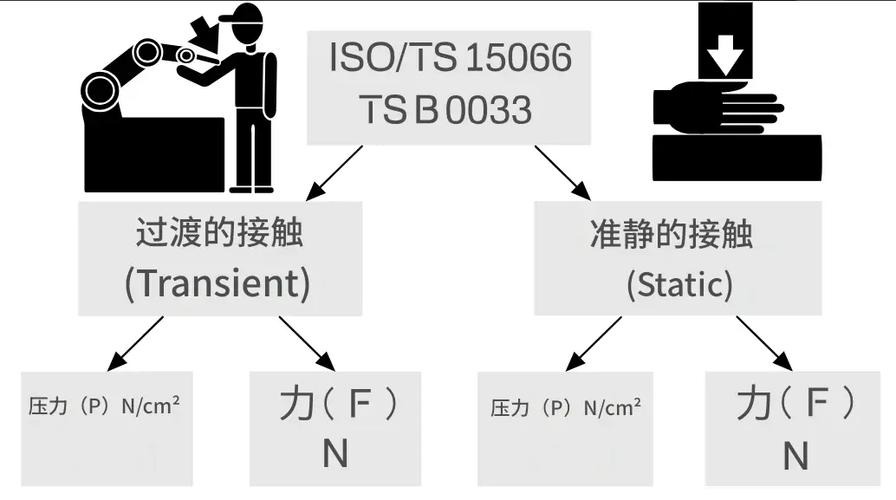
要知道,人的指尖皮肤薄、神经密,静态碰撞的耐受值才65N,哪怕是手背的耐受值也就140N,你全局设150N,真要是指尖怼到机器人上,那冲击力足够把人疼得跳起来。之前我们做的螺丝锁付工位,一开始图省事,把阈值统一设成120N,结果工人取物料的时候胳膊蹭到机器人小臂,虽然没受伤,但急停触发一次要重启30秒,一个班停十几次,谁受得了?
后来我们干脆把整个作业空间按人机交互的频率拆成了三层:核心作业区(机器人锁螺丝的固定位置,完全没人能碰到)直接把速度开到1m/s,碰撞阈值放宽到200N;离核心区300mm的过渡缓冲区,把速度降到0.25m/s,阈值压到80N;缓冲区往外到工位边界的人员活动区,机器人直接切到0.05m/s的蠕行模式,阈值降到30N。改完之后,一个班的急停次数从17次降到1次,产能直接提了22%。哪有什么复杂的算法?就是把该算的数值算透,别拿通用阈值套所有场景。
别迷信“零防护”,工位布局的隐性成本才是大头
现在一讲人机协同,很多人就吹“无围栏、零防护、柔性高”,但很少有人算布局的账。之前有个同行做的双工位装配线,把协作臂放在两个工人中间,算的时候只看机器人的最大工作半径是850mm,两个工人的站位中心距设成1200mm,觉得间隙够大。结果现场跑了一周,工人投诉说机器人一转就蹭胳膊,为啥?

他算的是机器人的静态包络,根本没算人的动态活动范围——工人站在工位上取物料的时候,手臂抬起的范围会比站立静止的包络大200mm,要是碰到零件卡料,身体前倾的话,上半身还会再往前探150mm。等于说机器人小臂扫过的区域,刚好覆盖了工人抬手取料的高度,不蹭才怪。
我们后来调整的时候,把物料架往外挪了100mm,给工人的站位垫了个带凹槽的防滑垫,把脚的位置固定死,最终把动态人机间隙留到350mm——既不浪费车间宝贵的工位面积,也不会随便触发安全预警。不过话说回来,要是你以为协作机器人真的能完全替代围栏,那真的是想多了。之前有个项目的工位紧挨着物流通道,我们一开始没加侧面挡板,结果运料的小伙子推着小推车没注意,直接怼到机器人臂上,把末端的扭矩传感器撞歪,换个配件小两万出去,哭都来不及!后来我们在通道侧加了一块80cm高的可拆亚克力挡板,花了不到300块,就再也没出过撞机的事。
选型别堆参数,要适配你自己的工艺节拍
很多工程师选协作机器人的时候,上来就挑最大负载、最高精度的型号,觉得余量越大越好。真的没必要。比如3C行业的小螺丝锁付工位,螺丝批头加起来也就1.2kg的负载,工件才200g,你选个3kg负载的臂完全够用,为啥非要选10kg的?负载越大,机器人的自重越高,哪怕碰撞速度一样,产生的冲击力也越大,反而更容易伤人。更别说大负载的机器人价格贵30%,占地还大,纯属浪费钱。
还有个最容易踩的坑:很多人只看机器人本身的重复定位精度,比如标着±0.02mm,就觉得精度足够,根本不算末端工具、治具、夹具的累计误差。之前我们做过一个USB接口压装工位,一开始用的铝制热压治具,没做热处理,压了一千多件之后治具弯了0.1mm,压出来的接口要么插不紧,要么把塑料壳压裂。后来把治具换成淬火工具钢的,在末端加了个微型压力传感器,压装的时候实时反馈力,超过80N就立刻停,良率直接从92%拉到99.3%。
对了,还有个容易被忽略的细节:协作机器人的减速器设计寿命是按低速、低负载工况标定的。之前有个甲方的设备主管跟我吐槽,他们之前买的协作机器人,用了半年,重复定位精度从±0.03mm飘到±0.15mm,为啥?因为集成商为了赶节拍,把机器人的运行速度设到1.5m/s,跟传统工业机器人一样快。协作臂本来就是设计成和人挨着站的,天天满速跑,减速器磨损能不快吗?我们算节拍的时候,从来都是按机器人最大速度的60%来留余量,算出来循环要8秒,就按9.2秒的节拍配,哪怕现场工人取料慢个半秒,或者卡个料,整条线也不会乱。
做了快8年的集成项目,我越来越觉得,人机协同的核心从来不是机器人本身有多智能,是你有没有把现场的人、设备、工艺的边界摸透。别总想着拿一套通用方案套所有场景,今天给3C厂做的装配线,明天给汽配厂做的上下料,工况差得远,拿现成的方案改都不改,到现场肯定踩坑。毕竟,机器人是死的,人是活的,协同的本质,是让机器去干人不想干的重复活,让人去干需要灵活判断的细活,本末倒置了,啥方案都落不了地。
