上周三下午的实训课,三个学生围在1:20的智能立体仓库缩比模型旁边,蹲在地上数货位,数到第三遍的时候,其中一个男生把笔一扔,说“不对啊,按之前算的尺寸,明明能放32个货格,现在怎么只能塞27个”。
学生卡的不是结构,是“空间优先级”
我之前总以为学生的卡点是结构计算错了,比如堆垛机的轨道强度不够,或者货叉的行程算错了。结果蹲下来看了十分钟才发现,他们一开始把巷道留了太宽的空间——就为了怕堆垛机走歪了蹭到货架,硬生生把本来能多放两层的空间给挤没了。
之前上课总讲,智能立体仓库的核心是“空间利用率”,但这句话说一百遍,不如让他们自己蹲在地上数一次格子来得印象深。
那个男生之前为了调堆垛机的行走顺畅度,把轨道的导向轮间隙调得特别小,结果模型台稍微有点不平,堆垛机就卡着走不动,最后没办法,只能把巷道放宽,来抵消导轨安装的误差。说白了,他们根本没搞懂,智能立体仓库的空间设计,从来不是纸上谈兵的几何题,是要给所有的安装误差、结构形变、运行偏差留够余量的平衡题。
有个组之前为了多塞货格,把巷道压得特别窄,结果堆垛机装上去,稍微走偏一点就蹭到货架的横梁,蹭得亚克力屑掉了一地,折腾了整整两节课,最后还是得把货架往两边挪了半厘米。
被我删掉的“完美参数表”
说实话,刚教这门课的时候,我第一节课就会发一张打印好的参数对照表,上面列着智能立体仓库常用的货架高度、巷道宽度、货叉行程、行走速度,学生对着表填数,拼出来的模型从来不会出大错。但我慢慢发现,他们拼完就忘,根本不知道为什么要选这个参数。
去年我把那张表收了。第一节课就给三个硬约束:整个模型不能超出120*80cm的实训台边界,单货格要能放下三瓶500ml的矿泉水,堆垛机从一层取货送到六层的时间不能超过8秒。剩下的,所有尺寸、结构、材料,全让他们自己定。
第一次这么干的时候我手心都冒汗,怕整个班的模型全做废。结果第一周就出了好多问题:有组的层板用了太薄的亚克力,放两瓶水就弯;有组的货叉没有做限位,伸出去直接顶到货架后面的挡板;还有组的堆垛机装得太靠外,整个模型晃得像个不倒翁。
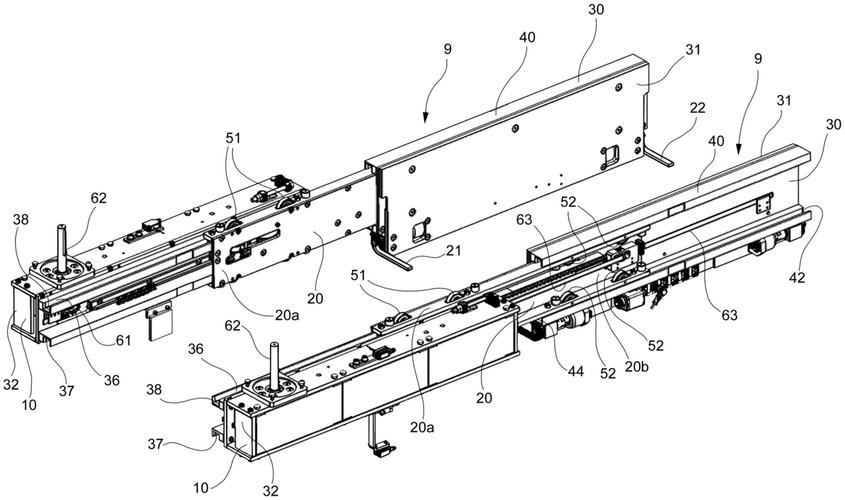
我就在旁边看着,不伸手帮。等他们卡到实在走不动了,再凑过去问一句:“你想想,如果是真实的仓库,这个地方你会留多少余量?”
有个组之前为了让堆垛机跑得更快,把导向轮和导轨的间隙调到了几乎贴死,结果实训台上掉了个小螺丝进去,整个堆垛机直接卡在半路动不了。他们拆了装、装了拆折腾了一下午,最后把间隙放宽了1.5mm,又在导轨两端加了个小小的挡块,既不影响行走精度,又不会因为掉个小杂物就卡壳。
这时候我才发现,机械设计里最值钱的经验,从来不是参数表上印的数字,是试错试出来的、藏在结构缝隙里的容错逻辑。
别把智能立体仓库当“高级积木”
之前有个学生跟我说,原来以为智能立体仓库是特别复杂的高科技,拆开来不就是货架、电机、轨道拼起来的积木吗?
我没直接反驳他。就给他看了那个层板弯掉的模型——亚克力板的跨度是25cm,放两瓶水的时候,板的中间往下弯了3mm,刚好比货叉的高度高了2mm,堆垛机的货叉伸过去,直接顶在层板的翘边上,咔的一声,亚克力裂成了两半。
他当时就愣了。
很多学生做设计的时候,总想着要“完美”:轨道要装得绝对直,层板要绝对平,货叉的行程要刚好卡到货格的中间,半毫米的余量都不想留。但真实的机械结构哪有绝对的直、绝对的平?安装有误差,材料会形变,运行有震动,这些东西,参数表上不会写,课本上的例题也不会算,全是要在设计的时候一点点留出来的。
上周收课程报告的时候,有个学生在最后写,之前路过物流园看到外面的智能立体仓库,只觉得是个很高的大铁架子,现在路过的时候,会下意识抬头算货架的层板跨度,算巷道的宽度,算堆垛机的轨道会不会留安装的余量。
没人一开始就做对。
对,就是这个感觉。
