摘要: 边缘端数据处理不是把服务器塞进电柜。它更像是把一套轻量级的信号处理、特征提取和判决逻辑,放到离传感器最近的地方。机械装备里,延迟、带宽、温漂、振动,任何一个都能让算法失效。下面这些内容来自几个真实项目:数控机床主轴监测、工业机器人关节健康管理、风电机组齿轮箱边缘网关。参数给到,坑也认了。
车间里常听到一个说法:数据先传上去,云上想怎么算就怎么算。嗯,理论没错。可当 8 个振动通道以 25.6 kHz、24 bit 连续采样,数据率大约是 8 × 25600 × 3 = 614.4 kB/s,一天下来 53 GB。这还只是振动。要是再加电流、温度、声音,4G 或者车间 Wi-Fi 会先投降。更麻烦的是延迟——云端往返 200 ms 起步,而某些保护动作只给你 10 ms。边缘端数据处理,说白了,是被带宽和延迟逼出来的工程解。
一、原始数据不能直接上云,先算一笔带宽和延迟账
采样定理不用背,但得会用。fs 必须大于 2 fmax,工程上留余量,常取 2.5 到 4 倍。比如轴承早期故障的冲击能量集中在 5 到 15 kHz,想拿到包络谱,采样率 25.6 kHz 或 51.2 kHz 很常见。模拟抗混叠低通截止频率不能贴着 fs/2,通常压到 0.4 fs 以下。否则高频折叠回来,特征频率看上去像真的,其实全是假的。
FFT 分辨率 Δf = fs / N。25.6 kHz 采样,N = 1024 时 Δf = 25 Hz,边带挤成一团,BPFO、BPFI 根本分不开。N = 8192 时 Δf = 3.125 Hz,才有点诊断的样子。可 N 一大,内存和计算量就上来。8192 点复数 FFT 的运算量约 N log2 N,大概 10 万次蝶形,对 Cortex-A 不算什么,对低端 Cortex-M4 就得掂量。RMS 和峭度倒是便宜:x_rms = sqrt( (1/N) Σ x_i² ),峭度 K = (1/N) Σ (x_i – μ)⁴ / σ⁴。正常轴承 K 约 3,冲击一起来,K 可能到 6、8 甚至更高。边缘节点先出这些指标,比上传原始波形划算得多。
延迟预算也得拆。T_total = T_sense + T_comm + T_compute + T_act。传感器和前端调理占几十微秒到几毫秒;现场总线或者工业以太网,EtherCAT 可以到 1 ms 级,普通 Modbus TCP 就难说;边缘计算本身,如果只做 RMS、阈值和简单包络,10 ms 内能完成。要是上卷积网络做故障分类,除非有 NPU 或者 FPGA,否则别轻易承诺 10 ms。状态监测和运动控制是两码事。IEC 61508 和 ISO 13849 管的是安全功能,不能拿一个跑 Linux 的边缘网关去顶安全 PLC。这个边界,设计阶段就要划清。
二、边缘节点不是小号服务器:热、振动、防护和电源都得按机械件来选
我见过最离谱的方案,是把一台无风扇工控机塞进密封不锈钢箱,旁边就是 3 kW 伺服驱动器。夏天电柜内 65°C,工控机结温直接爆表。热设计没有玄学:T_j = T_a + P_loss × R_ja。一个 15 W 的模块,自然对流 R_ja 若为 8°C/W,温升 120°C。环境 60°C 时,结温 180°C,芯片不是降频就是罢工。想无风扇、IP67,就得把铝壳当散热器,导热垫压实,散热齿朝外,别把热量焖在盒子里。R_ja 最好按实测或者热仿真来,不要拍脑袋。
振动和冲击同理。机械装备上的边缘节点,安装位置比芯片型号更决定寿命。IEC 60068-2-6 正弦振动、IEC 60068-2-27 冲击,这些标准不是拿来凑文档的。板级连接器、M.2 固态盘、电解电容,都是薄弱环节。能用压接就别用插拔,能用板载 eMMC 就别上 SD 卡。我们做过一个机器人关节项目,网关装在第六轴附近,峰值加速度 30 g,第一批样机三个月后焊点开裂。后来改到小臂内侧,加橡胶减振垫,问题才压住。

电源也别大意。24 V DC 供电看着简单,实际有浪涌、反接、群脉冲。IEC 61000-4-4 电快速瞬变、IEC 61000-4-5 浪涌,前端 TVS、共模电感、隔离 DC-DC 该上就上。宽压输入 9 到 36 V 更稳。功耗预算要留 30% 余量,尤其冬天冷启动,eMMC 和 DDR 的电流会往上蹿。IP67 接头一进水,再好的算法也白搭。防护等级和散热经常打架——这就是机械工程师要介入的原因。
三、算法折衷:在 MCU 和工控机之间找那条可落地的线
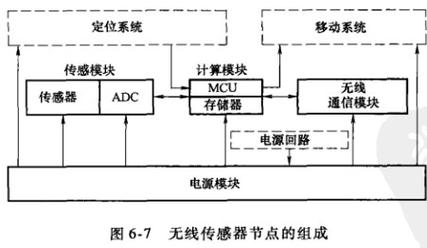
边缘端数据处理的分层,通常可以这么切:第一层在传感器或前端做抗混叠、放大、ADC;第二层在 MCU 或 SoC 做 RMS、峰值、峭度、FFT、包络;第三层在网关或工控机做多通道融合、工况归一化、异常检测、上传 MQTT 或 OPC UA。别一上来就端到端深度学习。数据量不够,工况一变,模型比人还懵。
以 6205 轴承为例,滚动体数 Z = 9,节圆直径 D ≈ 39 mm,滚动体直径 d ≈ 7.94 mm,接触角 α ≈ 0。外圈故障频率 BPFO ≈ (Z/2) f_r (1 – d/D cosα) ≈ 3.59 f_r,内圈 BPFI ≈ 5.41 f_r。主轴 1500 r/min,f_r = 25 Hz,BPFO 约 89.6 Hz,BPFI 约 135.3 Hz。边缘算法先做 5 到 15 kHz 带通,Hilbert 解调,再做包络谱,看这些频率有没有边带。比直接看原始频谱靠谱。计算量呢?带通用 IIR 二阶节,几十个系数;Hilbert 可以简化成正交混频加低通;包络 FFT 可以用 1024 或 2048 点。Cortex-M7 带 FPU,跑得动。Cortex-M0 就別为难它了。
选型时别只看 TOPS。工控机有 x86 生态,Python、Docker 方便,但功耗 15 到 35 W,风扇和硬盘怕振。ARM + NPU 的网关,2 到 8 W,无风扇,适合电柜内。FPGA 延迟低、确定性好,开发周期和成本高。真要做 10 μs 级闭环,FPGA 或专用 DSP 更合适;状态监测 10 到 100 ms 的尺度,ARM 足够。我的经验:先明确控制周期、通道数、特征类型,再倒推算力。别反过来。
四、踩坑记录:时间同步、掉线缓存和模型漂移

多通道振动做相位分析,时间同步是命门。NTP 只能到毫秒级,不够。IEEE 1588 PTP 配合硬件时间戳,可以到亚微秒。交换机要支持透明时钟,否则排队抖动会毁掉相位。我们曾经用普通交换机跑 8 通道,相位差飘了 200 μs,动平衡怎么都做不准。换 PTP 交换机后,问题消失。这个钱不能省。
掉线缓存也常被低估。车间网络不是实验室,AP 切换、电焊机干扰、叉车撞网线,都正常。边缘节点要有个环形缓冲区,断网时本地存,恢复后按时间戳续传。写 eMMC 要注意寿命,别拿 24 bit 原始波形狂写。先降采样、抽特征,必要时存触发前后 5 秒的原始数据。SQLite 或 RocksDB 都行,但事务别太频繁。我们设过 1 秒批量提交,写放大还能接受。eMMC 的 TBW 要算,5 年每天写 10 GB,就是 18 TB,选型时留一倍余量。
模型漂移更隐蔽。设备换了刀具、换了负载、环境温度从 5°C 到 45°C,RMS 基线能差 30%。直接拿固定阈值报警,误报能把运维逼疯。解决办法不复杂:按转速和负载分箱,做工况归一化;或者用阶次分析,把频率轴换成转频倍数。ISO 20816 的报警区仍然有用,但阈值要结合基线。边缘端可以定期上传特征分布,云端训练新模型,再下发更新。注意安全启动和签名,IEC 62443 不是只给 IT 看的。一个被篡改的边缘网关,可能比停机更可怕。
结论: 边缘端数据处理在机械装备里,核心不是堆算力,而是在带宽、延迟、热、振动、成本之间找平衡。先把信号链做干净,再把特征算明白,最后才谈模型。采样率、FFT 点数、RMS、峭度、包络谱,这些老工具依然能打。边缘节点选型,要按机械件的标准去考核:温度、振动、防护、电源、寿命。同步、缓存、漂移,一个都别漏。做到这些,数据才不是噪声,而是能落地的决策依据。
