摘要:智能物料盘点的技术路线并不神秘,难的是把无线链路、光学成像、称重力学和机器人运动学放在同一张节拍表里。金属、液体、反光、振动——每一个都会让账面库存从 99.8% 掉到 82%。下面按工程落地的顺序拆。
先把盘点对象分清楚,别急着下单买读写器
盘什么?这问题听着像废话。可我真见过一个项目,客户要盘刀具、刀柄、铜屑、乳化液桶,最后选了一套 UHF RFID,门装好了,金属刀具读取率不到 70%。为什么?标签贴在刀柄上,金属把磁场吃了。换了抗金属标签,厚度又装不进刀座。
所以第一步不是选技术,是给物料做矩阵:材质、尺寸、单重、包装、批次/序列号要求、存储位置、移动频率。标准件、钣金件、刀具、贵金属、化学品,技术路线完全不同。数量准确和序列号准确是两码事。前者可以称重、视觉计数;后者必须一物一码,RFID 或二维码。盘点节拍也要先定:是每月停线盘,还是边生产边循环盘?ABC 分类下,A 类每天盘,B 类每周,C 类每季,库存准确率的统计口径必须写进验收标准。

RFID 链路预算:算得通,不代表读得到
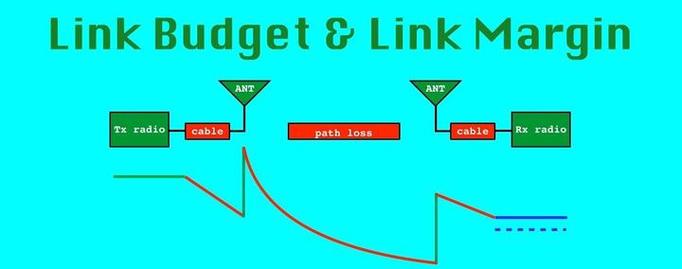
UHF RFID 常用 860–960MHz,国内空中接口看 GB/T 29768 和 ISO/IEC 18000-6C。自由空间链路预算可以用 Friss 公式估:
P_r(dBm) = P_t + G_t + G_r – 20lg(4πd/λ) – L_m
拿 915MHz 举例,λ≈0.328m。读写器 30dBm,天线增益 8dBi,标签天线增益 2dBi,3m 距离自由空间路径损耗约 41.2dB,接收功率约 -1.2dBm。标签灵敏度按 -18dBm 算,好像余量很大,对吧?问题在于 L_m。金属、液体、人体、货架,随便一个就能吃掉 10–20dB。现场再有多径,零点位置直接掉 30dB。所以链路余量别低于 10dB,最好留 15dB。
第一菲涅尔区也要看:r1 = sqrt(λ d1 d2 / (d1 + d2))。915MHz、d1=d2=1.5m 时,r1≈0.50m。标签周围半米内的金属板、水管、叉车,都可能让相位抵消。天线安装别正对大面积金属,左右天线错位、前后错开、极化正交,比单纯堆功率有效。圆极化天线通用性好,但增益通常低 1–2dB;线极化对准了更远,可标签方向一歪就完蛋。
高增益天线不是万能药。增益越高,主瓣越窄,旁瓣也越容易把隔壁库位读进来。我见过 12dBi 天线装在 2.5m 门框上,门外 3m 的托盘全被扫进来,库存直接翻倍。后来把功率从 30dBm 降到 24dBm,天线俯角调了 15°,读取率反而稳了。这坑,说多了都是泪。
视觉盘点:像素精度只是入场券,景深和光源才是命门
料箱里散乱零件计数,很多人第一反应是算像素。公式很简单:FOV = sensor_size × WD / f。2/3 英寸传感器 8.8mm×6.6mm,镜头 f=16mm,工作距离 800mm,水平 FOV=440mm。2448 像素下,像素精度约 0.18mm。听起来够用?可零件重叠、反光、油污一上来,边缘分割就崩。真正决定准确率的是光源和景深,不是分辨率。
远心镜头畸变小,适合尺寸测量,但贵、景深浅。普通工业镜头便宜,畸变 1%–2%,得靠标定补。棋盘格标定重投影误差压到 0.2 pixel 以内,手眼标定用 AX=XB,机器人抓取前再局部修正。光源要按材质选:反光金属用同轴光或偏振片,黑色橡胶用低角度条形光,透明件用背光。别指望一套环形光打天下。

节拍也得算。Jetson Orin NX 这类边缘算力跑实例分割,单箱 1.5s 已经不错,可要是 200 箱,就是 5 分钟。产线边库等不起。我的做法是:视觉只负责疑似区,RFID 或二维码负责身份,称重负责总数校验。三套数据在边缘侧做投票,谁不一致就报警。准确率能稳在 99.5% 以上,但前提是训练集里得有现场的反光、油污、遮挡样本。拿实验室数据上产线,基本等于自杀。
称重与移动机器人:机械误差不会说谎
小件、贵金属、药品,称重盘点很香。选型先看 OIML R76 或 GB/T 7551,贸易结算场合必须用检定合格的秤。假设单件 0.5g,要分辨少一件,秤的有效分辨率得优于 0.5g。量程 2kg、分度值 0.01g 的电磁力补偿传感器可以,但安装必须三点支撑,防侧向力,加称重模块限位。偏载、蠕变、温漂一起上,0.02%FS/30min 的蠕变就能吃掉几个分度值。叉车一过,振动让读数跳 2–3g,盘点结果直接废。
移动机器人盘点这两年很热。AGV/AMR 带升降云台和读写器,夜里自动巡库。运动学指标要看 ISO 9283:重复定位精度 ±0.05mm 是机械臂级别,AGV 能到 ±10mm 就不错,对接充电桩得靠视觉补偿到 ±2mm。导航用激光 SLAM 还是二维码?地面反光、货物遮挡、人车混行,都会让定位飘。安全回路按 ISO 12100 做风险评估,按 ISO 13849 做到 PLd 并不轻松。急停、安全激光雷达、安全 PLC,一个都不能省。还有充电和门宽——盘点机器人过不去 1.2m 的门,方案再漂亮也是零。
系统集成:数据对了,库存才真对
盘点不是读一堆标签就结束。WMS、MES、WCS 之间要定接口:OPC UA 适合设备层,MQTT 适合物联网上报,REST 适合业务系统。每条盘点记录带时间戳、设备 ID、任务 ID,接口必须幂等。否则网络抖动重传一次,库存翻倍,财务找你喝茶。
循环盘点比年终大盘更现实。A 类物料每天抽盘,B 类每周,C 类每季。库存准确率 = 正确项目数 / 总项目数,差异容忍度按金额和风险定,不是拍脑袋 0.5%。资产管理可以参照 ISO 55000,但别为了证书把系统做成报表机器。无线部分过 SRRC,EMC 看 IEC 61000-6-2 和 61000-6-4。Wi-Fi 漫游丢包、5G 专网时延,都会让移动盘点车变成砖头。
几个踩坑清单,拿走不谢:
1. 标签直接贴金属,读取率打五折。用抗金属标签,垫高 3–5mm,降低 Q 值换带宽。
2. 天线功率拉满,旁瓣读隔壁。先算链路,再调角度,最后才动功率。
3. 视觉只调相机不调光,反光件漏检。偏振片和低角度光比换 2000 万像素管用。
4. 称重没做隔振,叉车一过就跳数。称重模块加减振垫,线缆留应力环。
5. 机器人路径没算充电和门宽。现场 1:1 放样,比仿真软件可靠。
6. 接口没有幂等,重复上传库存翻倍。任务 ID 去重,数据库唯一索引。
7. 安全回路用普通 PLC 凑合,过不了 ISO 13849 PLd。该上安全继电器就上。
结论:智能物料盘点的核心不是买最贵的读写器,而是把物料特性、链路余量、光学节拍、机械振动和系统幂等放在同一张表里算清楚。算清楚了,99.5% 的库存准确率是工程结果;算不清楚,99.8% 只是 PPT 数字。
