那块被咬飞的铝板
开课那节,我没开PPT。
我把一台六轴机器人调到打磨工位,装夹一块 100×150 的铝板,按下启动。砂带转起来,磨头往下压——两秒后,铝板从夹具里弹出去,在地上滑了三四米,撞到料架才停住。
教室安静了大概两秒,然后笑成一片。
“老师,这是演示失败吧?”
“算。但先回答我:它为什么飞?”
举手的人不少。转速太高、进给太快、砂带目数太粗。都对,又都没到根上。我把那块铝板捡回来翻给他们看——底面四道夹痕,很浅。压板只压住两个点,剩下全靠摩擦。磨头又不肯退让,法向力一旦超了,工件就只剩一条路:跑。
这节课的结论就一句:打磨系统里最先失效的,通常不是磨削参数,是约束。
说实话,这句话我讲三遍他们记不住。看一次铝板飞出去,记一辈子。
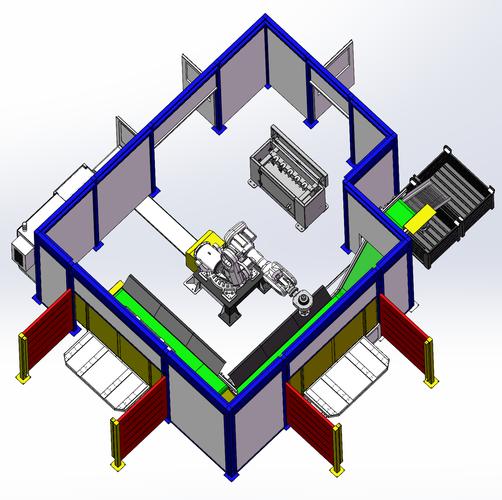
把磨头拆成三块
接下来两周,我让他们把打磨执行器当成一个独立模块来拆:接触轮或者压靴、浮动机构、力控回路。
学生的卡点高度一致。他们习惯把磨头当成“刀”。刀是刚性的,位置对,就能切。磨不是。磨是靠接触压力把材料一层层蹭掉,压力稍微飘一点,去除量就跟着飘。
有个组画的三维图,磨头直接用法兰焊死在机器人末端。我问他:工件铸造公差多少?他翻手册,正负0.4。我说那你磨到第三件就已经在磨空气了。
于是就有了那个绕不过去的取舍——刚性接触还是柔性浮动。
刚性方案便宜、重复定位好、结构简单,学生画得也快。缺点是它把工件的尺寸误差全部转成力的波动。柔性浮动反过来,用气缸或伺服加一套小行程的顺应机构把力拉平,代价是引入新的惯量、新的滞后,还有一堆要标定的参数。
我在黑板上写了一行:你要控制的是力,位置只是配角。
下面有人小声说,那不就变成传感器课了吗。对,也不对。传感器只是眼睛,执行器的手得先能软下来。
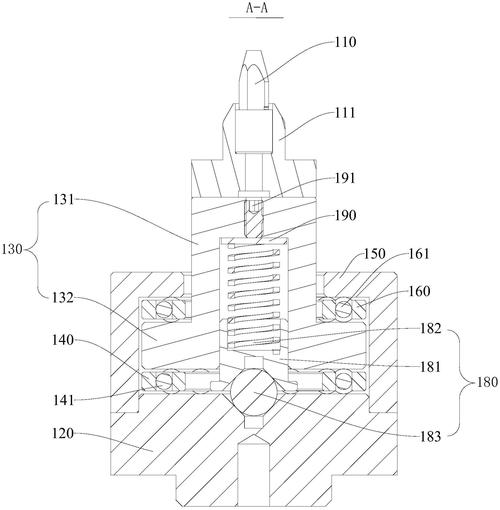
节拍算成七秒的那组
项目做到第四周,答辩前预演。
有一组报的节拍是 7 秒一件。我问怎么算的。他们说,轨迹长度 1.2 米,进给 180 mm/s,除一下,不到 7 秒。
我没说话,让他们把设备开起来,我掐表。
实际 24 秒。
那 17 秒去哪了?换向和加减速吃掉一部分。砂带磨损后要降速补压力,吃掉一部分。更狠的是换砂带——他们假设一条砂带能磨 800 件,车间师傅听完笑了,说这个牌号磨铝,两百件就钝。
我把秒表递过去:“去车间蹲半天,别看参数,看人。”
下午他们回来了,列了一张表:上下料、清屑、对刀、异常停机的等待。这些东西在图纸上都不存在,在节拍里全是钱。
这也是我这些年越来越确定的一件事:自动化打磨的教学难点,不在磨削本身,在把磨削塞进一条真实的时间线里。
我后来改了三处
课程做了几轮,改的东西不多,但都是被学生逼出来的。
一处是把开课搬进加工现场。黑板上讲力控带宽,不如让他们先拿手按着砂带机磨十分钟废件。手心传来的反作用力比任何曲线都直观。有人磨完说手麻,我说那就对了,你现在知道柔顺机构在替你扛什么。
第二处是加了一个土办法实验。一根拉簧、一个弹簧秤、一块废铝。让学生手动把弹簧压缩量固定住,慢慢推向砂带机,看材料去除量随压力怎么变。曲线不漂亮,跳动很大。可他们要的就是这个不漂亮——报告里的曲线太干净了,干净到会骗人。
第三处是评分表。以前按“结构完整、图纸规范”打分,现在拆成四块:约束设计、力控方案、节拍可信度、异常工况的应对。最后这块最要命。以前没人写,现在必须写:砂带断了怎么办、工件没夹正怎么办、力传感器漂了怎么办。
有个学生交上来的方案里专门留了一个保守模式,节拍掉到 40 秒,但掉件率几乎为零。我给了他高分。答辩时他说了一句话,我挺喜欢:“先让它磨得住,再让它磨得快。”
嗯。这句我没写进教案,下一轮打算补上去。
还有个细节。前阵子有学生问我,打磨都自动化了,还要不要练手工刮研。
我说你先去磨一次没夹正的工件。
他去了,回来手上划了道口子。自动化能替掉重复的力,替不掉对力的判断。设备只认你喂给它的约束,而约束是人写的。
