上周三晚的机械设计实训课,断电前最后十分钟,第三组的男生把协作臂的急停拍得震天响。
没人提前打招呼。
之前我总觉得要先把ISO 10218里关于协作机器人的速度、力控、安全距离的条款讲透,学生才能做出合格的人机协同协作机器人应用设计,直到去年带学生参加省赛,看到别的队伍把安全阈值设到刚好能碰到人手腕的位置,机器人立刻降速到几乎不动,人伸手把工件递过去的全程,连一次急停都没触发,我才反应过来之前的教学完全走偏了。
别先念标准,先让学生碰一次软限位
之前的课上,我把安全标准的PPT翻得哗哗响,底下睡倒一片。问他们协作机器人的核心安全逻辑是什么,大半人能背出来“力控、降速、急停”三个词,真让他们伸手到机械臂旁边试,个个缩得老远。
去年秋天改了教学流程。提前在实训台的协作臂上设好三层软限位:末端离人手12cm时,速度从0.5m/s降到0.05m/s;离到5cm时,直接锁停;碰到皮肤的力超过3N,立刻断动力。没有前置讲解,上课第一句话就是“伸手,往机械臂那边凑,别害怕,不疼”。
第一次伸手的学生都躲躲闪闪,直到机械臂真的在离他们手背几厘米的地方慢下来、停下来,眼睛一下子亮了。之前背了半学期的安全条款,不如这三秒钟的体感记忆来得深刻。
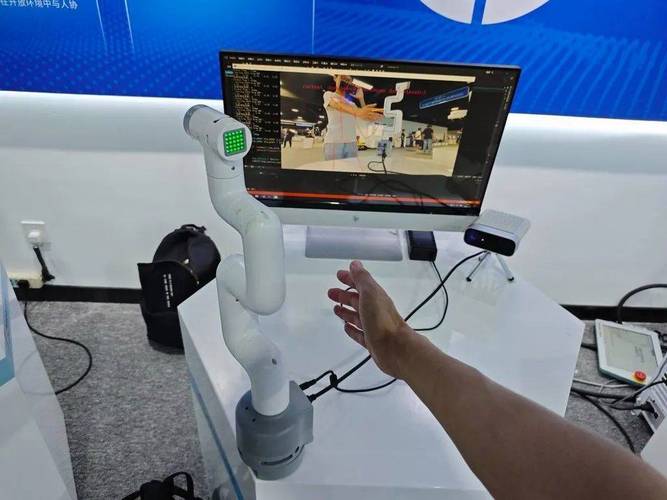
有个男生之前总觉得“安全就是设个急停按钮就行”,上次做分拣工位的设计,把安全距离阈值设成20cm,结果机械臂扫到旁边路过同学的衣角就直接停,工位整体效率掉了六成,他还委屈巴巴的,说”我按安全要求设的啊”。
我当时站在旁边差点气笑。
哪有什么一劳永逸的安全参数。
设计取舍从来没有标准答案
之前我总给学生发一张印好的“协作机器人应用标准参数表”,上面列着不同场景下的安全距离、力控阈值、运行速度,让他们照着填设计报告。直到上次实训,三组学生拿同一张参数表,分别做螺丝锁付、快递补料、轻型装配三个工位,结果没有一个工位的运行效率能达到预期。
螺丝锁付的工位,人要伸手递工件,手的位置就在机械臂的运动半径旁边,照着表设15cm的安全距离,机械臂动不动就停,工人递个工件要等三秒;快递补料的工位,人站在离机械臂半米远的料架旁边补纸箱,照着表设同样的阈值,机械臂全程慢悠悠转,一个小时分拣的件数还不如人工堆得多。
错的从来不是学生。
是我之前把设计当成了填答题卡。
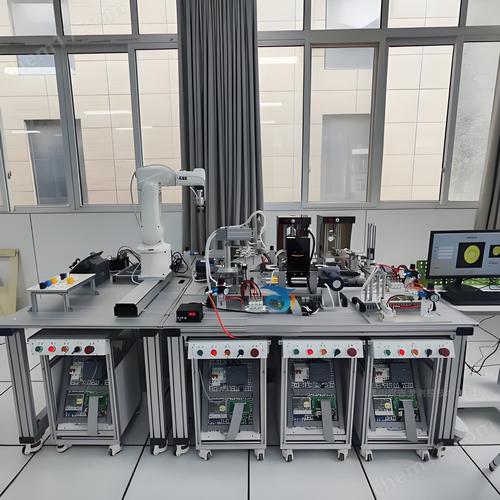
现在的课上,我把那张印满参数的表收上来,换成三张不同工位的现场照片,让学生自己算需要调整的阈值。做螺丝锁付的,安全距离缩到8cm,力控阈值调到5N,稍微碰到就停,既不会因为人伸手就触发急停,真碰到了也不会伤到人;做快递补料的,安全距离拉到30cm,运行速度提到0.8m/s,人站的位置离轨迹远,根本碰不到,效率自然就上来了。
算错了也没关系。
到实训台上试两次,碰一下(软限位的,真不疼)就知道自己的参数设得不对。
应用不是买个机器人接电就完事
之前遇到过不少刚接触这个方向的学生,甚至有些年轻老师,觉得人机协同协作机器人应用就是买台成品协作臂,接好电,编个简单的抓取程序就算完事。根本想不到人的动作习惯要前置到机械结构设计里。
去年有个学生设计的上料工位,把料架装在机械臂的正后方,人要拿料就得把上半身探进机械臂的运动半径里,哪怕安全阈值设得再严,长期下来人总会走神,迟早要出问题。我当时指着他画的结构图问他,你每天上班要伸手够背后的料架,累不累?他愣了半天,说从来没考虑过这个问题。
这哪是协同。
这是把人当成机器人的配套零件啊。
真正的人机协同,从来不是靠传感器硬拦着人别撞机器人,而是从画第一版结构图的时候,就把人站的位置、抬手的高度、拿料的动作算进去。比如人自然抬手的高度是70-90cm,那料架的层板就设在这个范围,人不用弯腰也不用抬胳膊,拿料的时候自然就站在机械臂的侧方,根本不会进到危险区。这比调半天传感器、设一堆阈值有用得多。
上周有个之前总坐后排的女生,这次做的装配工位把料架设在机械臂的左侧,机械臂的运动轨迹完全避开人站的位置,调试的时候全程没触发一次急停。下课收拾东西的时候她跟我说,原来设计的时候想着人怎么站,比背十页安全标准管用多了。
这周的实训课,我把之前挂在教室墙上的”协作机器人应用标准流程图”摘下来了。
墙上空了一块。
刚好给学生贴他们自己画的工位设计草图。
