上周在苏州某新能源电芯厂蹲了整七天,跟着调试组把一条120ppm的模组智能产线从跑不通干到直通率97.2%。说真的,好多人对智能产线调试优化的认知还停在”把伺服参数拧到说明书推荐值、把视觉阈值拉到能识别就行”的层面——真上了现场,一半的问题根本不是靠手册能解决的。
别上来就调硬件,先把”假信号”的坑排干净
刚进厂的时候,整个团队的状态都很急躁——离客户要求的验收节点只剩5天,产线跑两个小时就要停一次,移栽机械手时不时撞一下定位治具,没人愿意沉下心查根因,上来就拧伺服增益、调气缸压力,折腾了整整两天,故障频率一点没降。
后来我拿示波器勾了下移栽工位的气缸到位信号,当场就愣了。那个信号从触发到稳定,整整跳了17次,抖动持续时间120ms,而PLC程序里给这个输入点的滤波时间只设了10ms。也就是说,机械手根本没等气缸落到位、接触到治具表面,就已经收到了”到位”的假信号,伸出去的时候能不撞吗!
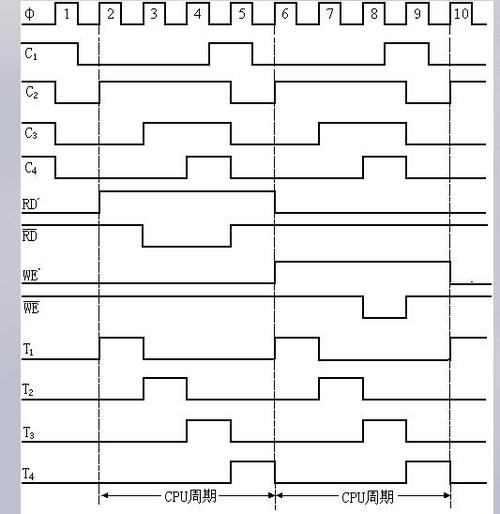
谁能想到啊。就这么两个参数,之前折腾了两天。把这个点的滤波时间调到80ms,再给触发逻辑加20ms的硬延时,撞机问题直接消失。
其实70%的产线初期故障,根本不是硬件损坏,是信号层面的”假动作”。比如视觉系统的触发信号被传送带的伺服电机谐波干扰,拍出来的图像全是运动模糊;比如安全光栅的线缆和焊接动力线走在同一个线槽里,隔三差五就被窜扰触发误停机。之前做项目的时候见过太多团队,为了赶进度,所有IO输入点的滤波时间统一设成10ms,根本不管接的是光电开关还是带机械触点的气缸。按照GB/T 33009.2-2016工业自动化系统与集成的规范要求,带机械触点的输入信号滤波时间必须匹配触点的机械抖动特性,不能全表一刀切设固定值。这点看着是小事,真出了故障,排查起来能耗掉你大半的调试时间。
节拍优化的本质,不是把每个动作拧到最快
好多中级工程师算产线节拍的时候,习惯把每个工位的单动作时间加起来,留10%的余量就觉得万事大吉。真到现场跑起来,你会发现整个线的瓶颈根本不是单个工位的动作慢,是工位之间的无效等待时间没算明白。
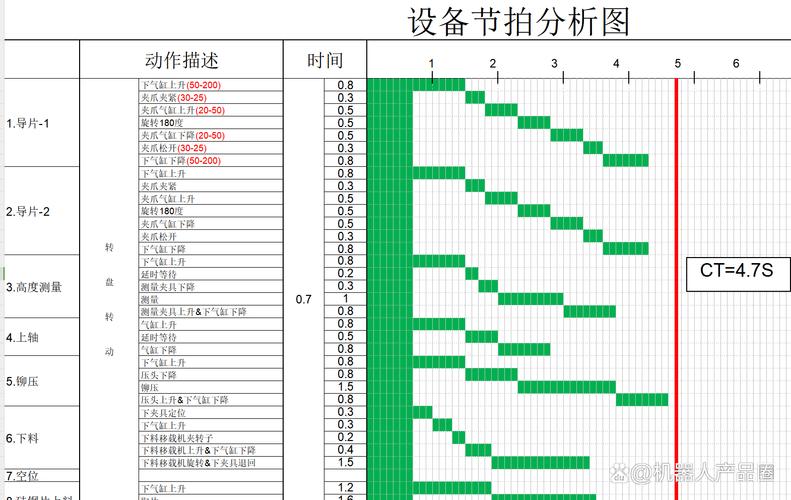
当时那条电芯模组线,理论设计节拍是3.6s/片,上料工位单动作时间3.2s,涂胶工位单动作时间3.1s,算下来怎么都能达标。结果实际连续跑的时候,上料工位平均每片要等1.8s才能接到下一个动作指令,一半的时间在那闲着。
一开始有个刚毕业的年轻工程师着急提效率,把传送带的运行速度从2m/s直接拉到3.5m/s,结果电芯在传送带上晃得跟筛子似的,定位精度从设计要求的±0.1mm直接飘到±0.8mm,后面激光焊的虚焊率干到12%,擦屁股擦了整整一天。
我们当时没动任何伺服的运动参数,反而把涂胶工位的触发逻辑改了。原来的逻辑是”电芯到位→定位销弹出→等压力稳定→启动胶阀出胶”,光这个等待稳定的过程就要0.9s。我们把逻辑拆成了并行动作:电芯在传送带上走到距离定位位还有120mm的时候,就提前启动胶阀的预热稳压段,等电芯到位、定位销弹出、压力稳定的时候,胶阀刚好达到稳定的出胶压力,直接出胶。就这一个逻辑改动,直接把涂胶工位的等待时间省了0.7s,整线的实际节拍从4.5s/片降到3.7s/片,离客户要求的3.5s目标只差一点。
按照GB/T 39116-2020智能制造能力成熟度模型的评价要求,产线的节拍平衡率低于80%的时候,再怎么压榨单个工位的速度,整体效率都上不去。真正的节拍优化,从来不是把每个动作拧到伺服的极限速度,是把原来串行的等待动作,拆成可以和前序动作并行的预动作,把藏在工位缝隙里的无效等待时间抠出来。
直通率优化,要盯着”偶发故障”的共性,别等复现再查
调试阶段最容易被忽略的,就是那种隔三差五才出一次的偶发故障——比如跑200片才出现一次的视觉定位偏移,比如每跑500片就出现一次的螺丝扭矩超差。很多人觉得这种问题概率太低,只要直通率能过95%的验收线就行,根本不值得花时间排查。
真等量产了才会发现,这种偶发故障就是量产阶段的最大麻烦。当时那条线连续跑测试的时候,每200片左右就会出现一次视觉定位坐标偏移,偏移量大概0.3mm,刚好卡在激光焊的公差边界上,有时候能焊合格,有时候就出虚焊。一开始大家以为是相机镜头松了,把镜头螺丝紧了三次,还是出问题。
后来我们把连续跑的所有视觉识别坐标数据导出来,拉了个趋势图才发现,每次偏移出现的时间点,刚好是车间的空调外机启动的瞬间——那个外机离视觉相机的安装支架只有2米远,外机启动时产生的低频振动,会让相机镜头产生一个微小的瞬时位移,等振动停了,镜头又弹回原来的位置。所以每次大家去现场查的时候,相机位置永远是对的,根本找不到问题。后来我们把原来1.5mm厚的方管支架,换成了5mm厚的钢板减振支架,垫了三个工业橡胶减振垫,这个偶发故障直接消失了。
这种问题,你蹲在现场守三天都未必能碰到。好多人做智能产线调试优化的时候,只盯着当前的直通率数字,根本不存过程数据——每个工位的动作时间、每个视觉的识别坐标、每个伺服的运行电流,这些藏在系统里的过程数据,才是定位偶发故障的钥匙。之前碰到过一个拧螺丝工位的扭矩超差问题,换了三把扭矩枪都没解决,后来导了扭矩的时间曲线才发现,每次超差都是因为螺丝孔里的铁屑没吹干净,枪头拧的时候阻力突然变大导致的扭矩跳变,加了个气吹的延时,把铁屑吹干净再拧,问题就解决了。
说实话,智能产线调试优化从来不是什么高大上的算法堆砌,也不是照着手册把参数输进去就能完事的事。你得蹲在现场,摸清楚每根线的信号特性,算清楚每个动作的等待逻辑,盯着那些不起眼的偶发故障,把藏在系统里的小毛病一个个抠出来。毕竟,能稳定跑量产的产线,从来不是设计图上画出来的,是蹲在现场一点点磨出来的。
