上周三的实训课刚打铃,第三组的男生抱着半散架的AGV小车冲我拍桌子——他们花了两周调的路径算法,连放在通道中间的半摞周转箱都绕不开。
螺母撒了一地。
我蹲下去捡的时候,看见小车的避障传感器装在离地面20公分的位置,半摞周转箱的高度刚好18公分。
能绕开才怪。
别上来就堆传感器:我拦了80%学生的第一版设计
带了七年实训课,我见多了这种上来就把参数表抄得跟行业白皮书似的学生。什么激光雷达导航,什么RFID全工位识别,什么调度系统响应时间200ms,算出来的成本比我一整个学期的实训经费还高。
之前有个组,一开始算的方案是每个工位装一个RFID阅读器,光设备钱就花了两千多,还没算布线。结果第一次测试的时候,阅读器离金属货架三十公分,读到的标签信号飘得跟天气预报似的,一会儿说箱子在A工位,一会儿说在B工位,他们调了三天,最后才发现是金属的电磁干扰。我站在旁边看着他们蹲在地上扯线,没上去搭话——踩坑的记忆,比我讲十遍”电磁兼容要考虑金属环境”深刻多了。
最后我给他们指了条路:把工位识别的方案换了,不用RFID,就在每个工位的地面贴个定制的二维码,小车底部装个十块钱的USB摄像头,识别距离刚好对准地面,不会被金属干扰。
成本直接砍到原来的十分之一,识别准确率还能稳定在98%以上。
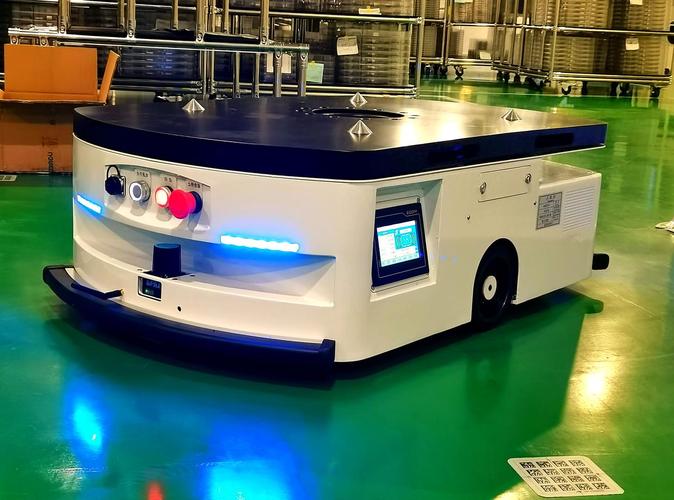
学生最容易犯的错,是把”智能周转”等同于”全自动化”。总觉得要上最先进的传感器,要做最复杂的算法,才算”智能”。但没人想过,我们的实训车间总共就六个工位,通道宽1.2米,连个岔路都没有,你搞个几百个节点的调度系统,给谁用?
最容易被忽略的轴:不是驱动轮,是周转箱的顶升机构
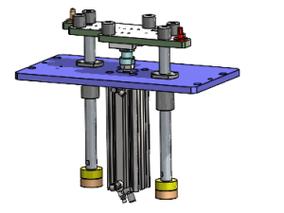
我见过太多组的设计方案,花三页纸讲驱动轮的减速比,讲路径规划的算法逻辑,关于周转箱的交接机构,就用一行字带过:”顶升机构实现货物举升”。
真的。
有个组的顶升机构,用的是普通丝杠传动,一开始算的承载是50公斤,结果没考虑偏载——周转箱放零件的时候,谁能保证重心刚好落在顶升平台的正中心?上次他们放了一箱子六角螺栓,偏了十公分,丝杠直接卡得转不动,电机都堵转了,烧了两个驱动板。他们还不服,说”老师这不是按额定载荷算的吗”。
按额定载荷算的前提是,载荷永远在中心。现实里哪有这么理想的事?
我给他们指了两个改动:一是在顶升平台的边缘加两个可调的导向挡块,把周转箱的位置强制对中,偏载量直接控制在5公分以内;二是把原来的8mm导向光轴换成12mm的,花了不到二十块钱,问题直接解决。他们之前总觉得要上伺服电机,要上力反馈传感器,其实根本没必要——我们的周转箱就那几种固定尺寸,做那么复杂干嘛?
机械设计的核心从来不是把零件做的多复杂,而是在给定的约束里把事办成。
别把教学项目做成企业demo:我们的智能周转物流,只解决实验室的那点事
说实话,我刚带实训课的时候,也总想着要给学生做最贴近企业实际的项目,要对标大厂的无人仓方案。直到上次有个组做的小车,越障高度设的2mm,刚开出工位就卡在了实训台的地脚螺栓上,差点把旁边的百分表架碰倒。
那时候我才反应过来,我们的场景根本不是什么恒温恒湿的无人仓库,是用了十几年的实训车间。地面是凹凸不平的水磨石,缝宽都有3mm,激光雷达打上去的点云碎得跟筛子似的,你那±5mm的定位精度,纯纯是给自己找罪受。
后来我们把整个项目的考核标准全改了:不看你用了多贵的传感器,不看你的算法能实现多少复杂功能,就看三个事:能不能把指定的周转箱从入库区运到对应工位,能不能避开通道里的人和障碍物,能不能在10秒内完成箱子的交接。
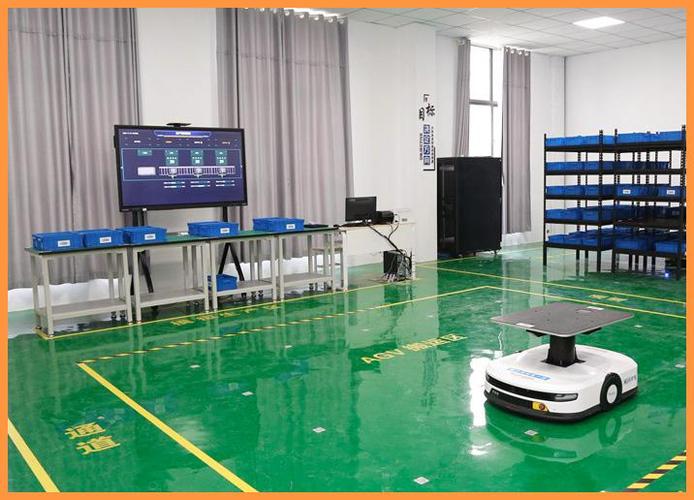
上周那个撒了一地螺母的第三组,现在把避障传感器的高度调到了离地面5公分的位置,避障范围从10公分调到了30公分,每次过通道都慢腾腾的,跟个刚拿驾照的新手似的。我昨天路过他们工位,看见他们给小车贴了个亮黄色的小贴纸,上面写着”周转小能手”。
挺傻的。
但真的挺好。
毕竟我们做的智能周转物流,从来不是给企业的大仓库做解决方案,是教给这群刚接触机械设计的学生,怎么从一个真实的小需求出发,一步步把东西做出来,踩坑,改方案,最后跑通。
这就够了。
