上周三的实操课,我在第三组旁边站了十分钟,没说话。
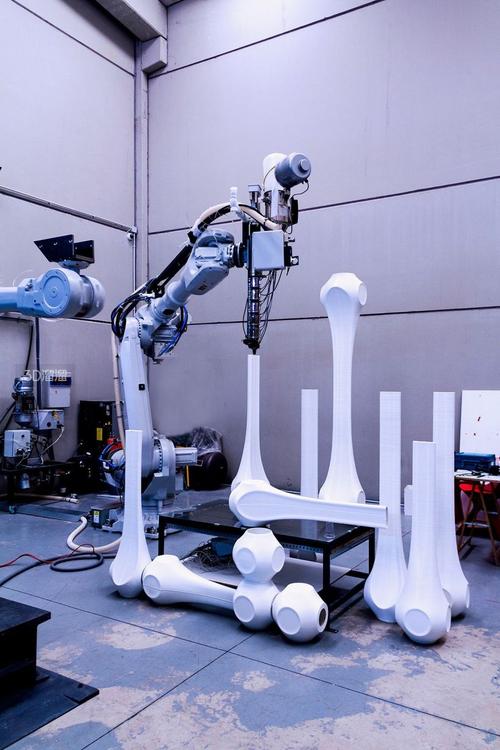
他们的六轴工业机器人样机刚完成腕部装配,按之前的要求要连续空载转一小时。刚转了十二分钟,腕部突然卡了一下,接着就是一声脆响——3D打印的腕座裂了个缝。
没人抬头看我。
组长蹲下来拆螺丝,额头上的汗滴在打印件的层纹上。
看起来”符合参数表”的设计,全是坑
之前的作业要求,学生只要对着教材里的工业机器人关节参数表选零件,能画出装配图就算过。
结果交上来的图,十个有八个把谐波减速器和伺服电机的安装面留了3mm的间隙。
问为什么。
答:参数表里说安装公差是±0.1mm,我留了3mm,肯定装得上。
我没直接骂。
把他们的样机拆了,把减速器往安装座上一放——间隙留得太多,锁紧螺丝拧到底,减速器的端面还是晃的。转了没十分钟,输出轴就偏了两度,连带着走线槽磨破了三根杜邦线。
从来没人告诉过他们,公差不是留得越大越好,锁紧面的预紧力要够,才能抵消转动时的径向载荷。
还有个更离谱的,把臂架的走线槽开在关节的转动半径里,转半圈,线就被臂架本身磨断。
说实话,我之前也懒得抠这些细节。总觉得先把整体框架讲完,实操的时候自然就会了。
直到有个学生拿着打印好的臂架问我,为什么选6061铝。他说课件里提了一句,工业机器人的臂架常用铝合金。我问他算过抗弯强度吗。他愣了三秒。
把”能转”的及格线,提到”转一万次不卡”
这学期改了作业要求。不再让他们抄参数表,不再要求画完装配图就完事。
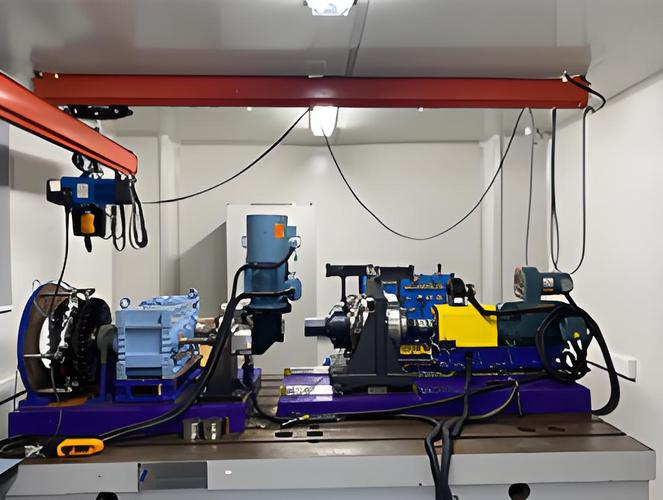
及格线从”能完成一次抓取动作”,改成”连续空载运行一小时,无卡滞、无松动、定位精度飘移不超过1mm”。
刚开始怨声载道。
有个学生为了减重,把臂架的壁厚从3mm改成1.5mm,说要做”轻量化设计”。结果转了二十分钟,臂架晃得像荡秋千,末端的定位精度飘了2厘米。
他蹲在测试台边拧了三小时的螺丝,换了三次壁厚,最后自己量出来2.5mm的壁厚刚好能把挠度控制在要求范围内。
不是我逼的。
是他自己拿百分表测出来的。
不过话说回来,这种”踩过坑才改”的记忆,比我讲十遍材料力学公式管用多了。
之前总怕学生做不完作业,现在反而觉得,做不完没关系,能找到自己设计里的问题,比交一张看起来完美的图有用。
没人再背”工业机器人的应用领域”了
现在第一节课,我不让他们翻教材。每个组发一套拆下来的旧工业机器人关节,让他们自己拆,自己装,自己记下来哪个零件拆的时候最费劲,哪个地方的设计是多余的。
有个组拆完发现,某款国产机器人的腕部走线槽里,居然留了一段没用的加强筋。问我为什么。我也不知道。后来查了厂家的技改文档,才知道是之前为了过某个振动测试临时加的,后来测试标准改了,模具没换,就留了个冗余结构。
这种东西,教材里会写吗?
根本不会。
上周有个学生拿着自己改的设计图来找我,说他把走线槽的位置往内侧移了2cm,不会磨线了,还在安装面加了两个定位销,不用再反复对中。我翻了翻他的测试记录。连续转了一小时十二分钟,精度飘了0.7mm。
达标了。
没人再背什么”工业机器人广泛应用于汽车、电子、食品行业”这种套话了。
他们现在一开口就是,这个谐波减速器的锁紧螺丝要拧多少牛米,这个臂架的壁厚要多少,这个走线槽的圆角要开多大才不会磨线。
这才是机械设计该有的样子。
