给有一定基础的中级工程师聊点实打实的东西,不扯虚的概念。我们做了快十年工业现场数据采集,见过太多本来没问题的项目,死在同步精度这一步。今天就把我们踩过的坑、摸出来的设计逻辑全说清楚。
多源异构到底“异”在哪?同步采集的核心痛点
很多刚接触这个领域的工程师,第一反应不就是攒一堆接口吗?能把数据读上来不就行了?
真不是。
我们去年给某钢铁集团热轧生产线做状态监测项目,一条线上接了多少种设备?振动加速度传感器走的是模拟量4-20mA输出,转速编码器是差分脉冲输出,电机定子温度走的是Modbus RTU,辊身检测用的是以太网输出的红外热像仪,还有轴承的声发射传感器,走的是CANopen协议。接口不同,协议不同,采样率从1Hz到256kHz差了几百倍,甚至连供电电压都有5V和24V的区别。这就是实打实的多源异构,不是PPT上的空概念。
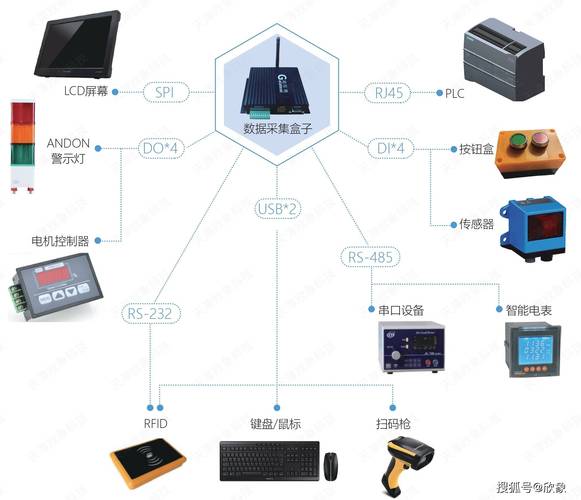
核心痛点从来都不是“能不能采”,是能不能同一时刻采到对的数据。我记得第一次做转子故障诊断实验的时候,一开始用的普通采集终端,软同步,振动和电流的采集时间差了6毫秒。做阶次分析的时候,阶次谱直接歪了,特征峰偏了整整两个档位,我们对着数据改了三天算法,最后才发现是采集不同步的锅。
差6毫秒。就是这几毫秒,整个项目差点重做。
核心设计:同步触发机制的选型权衡
说实话,现在市面上能买到的采集终端,十有八九用的是软同步。就是每个通道自己采,然后靠终端的系统时间打戳对齐。
软同步成本低啊,开发也简单,但是误差呢?一般都在几毫秒到十几毫秒,甚至更高,系统负载高的时候误差还会飘。这种精度,用来做普通的环境监测还行,做旋转机械状态监测、伺服系统性能分析这种对时间精度要求高的场景,根本没法用。
我们现在的设计,全用基于IEEE 1588-2019标准的PTP硬件精准时钟同步。所有终端的时钟统一对齐到主时钟,每个采集通道用统一的硬件触发信号启动采样,每个采样点直接在采集端打硬时间戳,同步误差能稳定压在1微秒以内,完全满足绝大多数工业现场的要求。
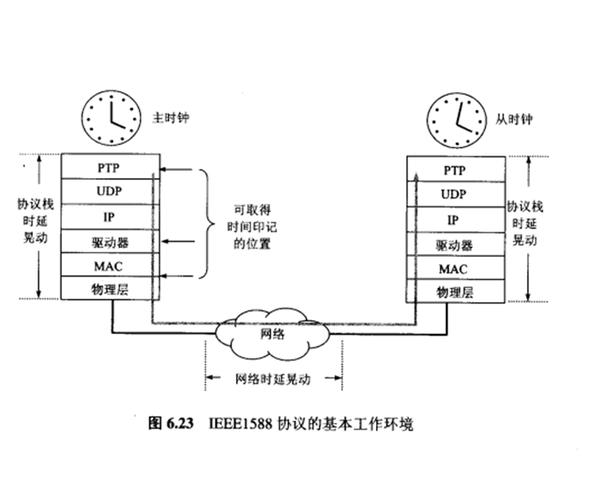
不过话说回来,不是所有人都需要这么高的精度,选型的时候就得权衡。
拿主控芯片来说,我们做低成本项目的时候,用的是STM32H7系列,自带以太网MAC,能支持PTP硬件时钟,成本压在两百块以内,最多接8路同步采集,采样率最高100kHz,完全够用。要是需要接更多通道,还要处理热像仪的图像流,我们就换NXP的i.MX 6ULL,算力够,接口多,但是成本直接翻三倍,一块主控就要六百多。适合对精度和通道数要求高的项目。
还有缓存,很多新手喜欢用主控的内存做软件缓存,说实话,高峰期不同通道数据一起涌进来,丢包率能到3%以上。我们现在给每个通道配独立的硬件FIFO缓存,哪怕通道速率差几百倍,也不会丢包,这个钱不能省。
现场调试踩过的那些死坑
设计对了,不代表现场就能跑出合格的结果。我给大家说几个大概率会踩的坑。
第一个,接地干扰。你把模拟量通道和数字通道放一块,不同传感器的接地电位不一样,分分钟串扰,采集出来的数据飘得像过山车。我们现在的终端设计,都是做分区隔离,模拟量通道和数字通道之间用隔离电压1500V AC的隔离芯片分开,符合GB/T 17626.2-2018的电磁兼容要求,这个是硬性要求,不能砍。
第二个,长距离传输的时间漂移。传感器离终端几十米,你用普通的非屏蔽线传触发信号,传输延迟飘得厉害,同步误差直接从1微秒飘到好几毫秒。所以走PTP时钟信号一定要用带双层屏蔽的千兆网线,模拟量信号用双芯屏蔽线,而且记得单端接地,别两端都接,反而引入干扰。
第三个,协议延迟导致的时间戳错误。很多人做Modbus采集的时候,都是终端轮询到数据之后,再给数据打时间戳,对吧?那Modbus轮询本身就有几百毫秒的延迟啊!这个时间戳根本不对。正确的做法是,让支持主动上传的传感器在采集完成的那一刻自己打时间戳,终端只负责收集转发,哪怕多花点成本选带时间戳输出的传感器,也比最后数据错了强。
上个月还有个同行找我,说他们给电机做动平衡,做了三次都不合格,偏差一直超。我去看了下,他们的振动和电流就是轮询打戳,差了8毫秒,改完硬时间戳之后,偏差直接降到允许范围内,问题就解决了。
做设备多源异构数据同步采集终端,核心从来不是堆多少接口,吹多少参数,是要对准现场的实际需求。你要做的项目对同步精度要求不高,省点成本用软同步没问题,要是做工业状态监测、高精度运动分析,一定要把同步精度放在第一位,该上硬件同步就上,该做隔离就做,别为了省那点成本,最后花几倍的钱填坑。
