2026-10-04 01:03:51 分类:机械设计
上周带课程设计,三组学生卡到凌晨两点还没捋顺。对着现成的协作机器人套件,翻遍了厂商给的案例,拼出来的方案就是不对味。
学生最容易踩的隐形坑
上来第一反应,就是把任务拆成两半:机器干标准化部分,人干剩下的杂活。这哪叫协同?说白了就是把机器当半自动设备,把人当备用补位的工具。
那组做3C小零件锁付,一开始的布局是机器人占了大半个工作台,人站在狭窄过道里,等机器人拧完八个螺丝,再伸手进去装贴标签。节拍慢了近40%不说,机器人运行的时候人进不去,人进去的时候机器人要停机,来回等,全是无效浪费。
 学生初始错误人机协同锁付布局图
我翻他们的设计计算书,参数都对,选型都对,就是错在最开始的流程拆分。没人想过,为什么要让人等机器?为什么不能让人在机器人运行的时候,就干下一个工件的准备工作?真的协同,是人和机器同时干活,不是前后排队等位置。
做集成,三个取舍比堆参数重要
陪着他们从头改方案,第一个改的就是安全布局。一开始所有人都要加全封闭安全围栏,说符合国标要求。可本来就是车间旧线改造,空间本来就挤,全围栏一围,人根本没法就近上下料,开门停机的时间又额外加上了。
最后改成什么?局部安全地毯加机器人本体力控限位,只在机器人高速运动的核心危险区铺地毯,人走进核心区才自动减速,站到操作位正常上下料根本不停,省出了三个平方的操作空间,整体成本还降了一千多。
第二个取舍是末端工具。一开始选的是自动快换头,说要适应三种不同规格的锁批,换产品的时候不用动手换。可算下来,快换头加三套锁批的钱,比机器人本体的四分之一还贵。实际换线频率是一天换一到两次,人动手换锁批才两分钟,干嘛非要加自动快换?最后改成手动快换,成本砍了三分之二,机器人末端的负重还降了,运行稳定性反而提了。
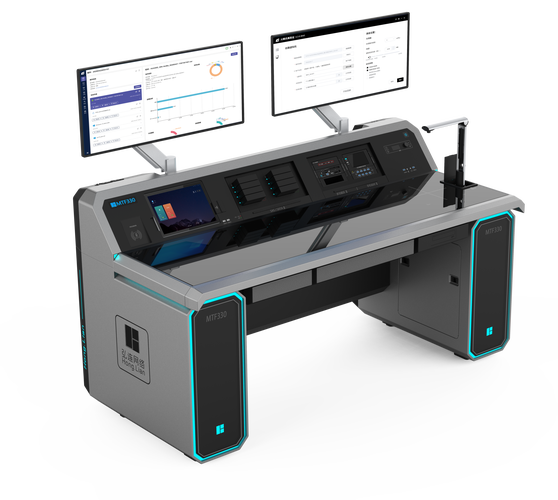 改进后3C锁付人机协同工作站实物图
第三个取舍是编程方式。一开始学生要做全离线编程,说这样显得专业,还能提前仿真避障。可小批量多品种的场景,每次换产品,只是改几个对位点位,现场示教才三分钟,离线建模转程序还要半小时,纯纯本末倒置。最后定的规则是,新工作站搭建用离线算可达性、优化布局,现场改点位直接示教,两者搭配,调试效率翻了一倍还多。
改完方案,才懂教学该教什么
 改完方案,才懂教学该教什么
说实话,改完这次我惊出一身汗。之前我上课,都是讲选型标准、讲设计规范,把厂商给的完美方案拿给学生看,从来没说过,实际做方案的时候,要主动砍功能、降成本、适配现场的实际条件。
很多学生做出来的方案,全是参数堆出来的,看起来无懈可击,就是没法落地。为什么?因为他们从没想过,用这个方案的工人,个子多高,操作顺不顺手,换线麻烦不麻烦,甲方老板能不能接受这个成本。
不过话说回来,也不能全怪学生。我们见的完美方案太多了,全自动化吹得神乎其神,可国内大把中小工厂,不需要全自动化,就需要花十万块改个线,省出工人干重复劳动的时间,还能灵活换产品,这就够了。人机协同的集成,本来就是给这种场景准备的,不是用来做展厅里的看样品。
那组学生最后答辩的时候,组长说,原来以为集成就是把机器人、夹具、传感器拼起来,现在才知道,是把人和机器拼到同一个工作流里,各干各擅长的,谁都不用凑谁。
我当时听了,比他们拿高分还开心。做机械设计教学这么久,最盼的就是学生能懂,设计不是做给考卷看的,是做给现场用的。
昨天整理备课笔记,翻到他们第一次交的方案,上面画满了叉,改完的版本边缘皱巴巴的,都是改的时候反复翻揉出来的。就这样,比什么精致的排版、完美的参数都值钱。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:课堂上卡壳三次后,我改了人机协同协作机器人集成应用方案
文章链接:https://yqhljx.com/list_9/3780.html
