改造前别着急买设备,先摸清楚真实痛点
很多工厂一开口就是要上自动化,上来就定机器人定新设备,最后改完发现钱花了,效率没提多少。我们做改造的第一步,就是蹲现场测数据,连测一周,把每个工序的作业时间、换产时间、等待时间、搬运距离全记下来。那次项目测出来的数据很直观:有效作业占比仅42%,换产时间占总生产时间的18%,半成品搬运占11%。原来最大的问题不是设备精度不够,是分散布局+刚性工装导致的换产慢、周转多。
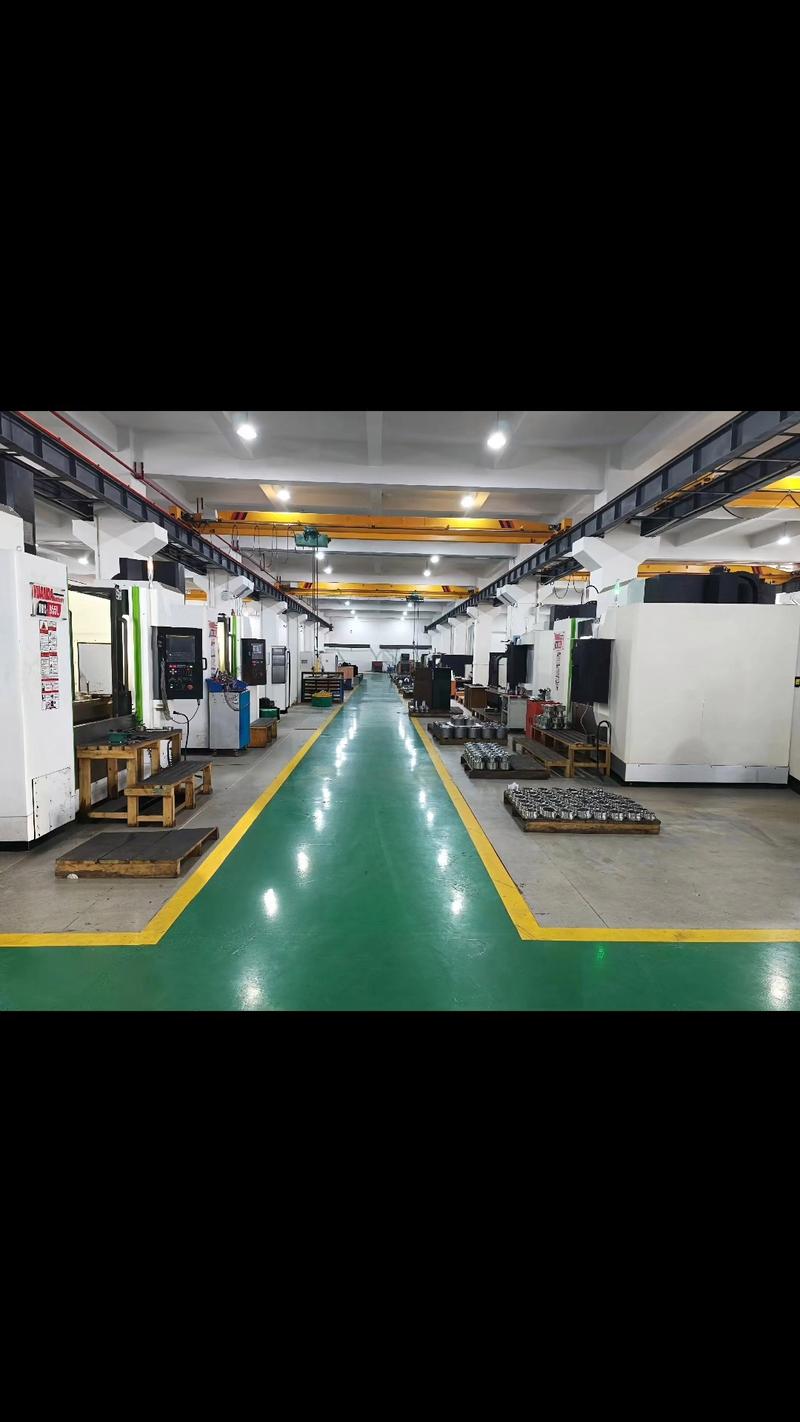
摸完痛点再算投入,甲方给的预算不到全新柔性生产线的四分之一,要求不能停线超过三天改造,所以我们从一开始就定了调子:能复用的原有设备一概不换,只改布局和增加柔性模块。
核心改造逻辑:模块化整合+标准快换系统
我们把原来三个分散的工位,整合到一块12m×3.5m的统一地基台面上,保留原有三台加工设备(端面铣床、多孔钻床、气动去毛刺机),新增一套带行走轴的10kg负载协作机器人,负责工序间的工件搬运,人工只负责上下料和质检。这里选协作机器人不是没原因,一是可以和人工共线作业,不用全封闭围栏,省空间也省成本,二是负载10kg覆盖了甲方90%以上的工件重量,臂展1400mm加上6m的行走轴行程,完全覆盖所有三台设备的上料点,重复定位精度±0.03mm,满足汽车钣金的加工精度要求,完全符合GB/T 37414-2019机器人安全标准。
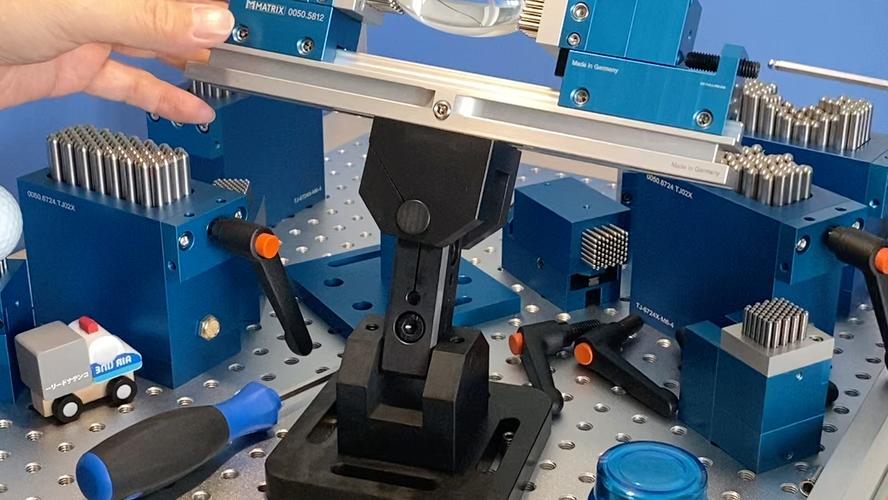
最核心的改动,是所有工装都改成适配零点定位系统的标准接口。我们按甲方最大工件的尺寸定了300mm×300mm的基准网格,所有工装定位销公差严格按H7加工,旧工装加了标准转接板,改造后换产的时候,只要把旧工装拔下来,新工装插进去通气锁紧,整个过程不到8分钟。之前要47分钟啊,第一次试换产的时候,甲方车间主任眼睛都直了。
布局这里留个心眼,一定要给人工留足够的操作空间,别为了省地方把机器人行走轴靠人工太近,我们第一次放线的时候,把上料台往旁边挪了30公分,就是为了工人拿工件不用弯腰侧身。别看只是30公分,工人愿意用,改造才算成,不然你做得再先进,工人嫌麻烦偷偷给你改回去,全白搭。
那些没人提前说的隐形坑,全是花钱买的教训
说实话,这次改造我一开始差点栽了。第一个坑,电磁干扰。行走轴的伺服动力线和机器人的编码器信号线走了同一个线槽,开机调试的时候,机器人定位每次都飘个0.1-0.2mm,找问题找了整整两天,一会以为是机器人精度差,一会以为是行走轴安装不直,最后才发现是动力线的干扰串到信号线了。后来把两个线分开走槽,信号线加了双层屏蔽,问题立马解决。
第二个坑,工装公差。一开始甲方找他们自己的机加工做工装,图便宜把定位孔公差放宽到H9,装上去之后,第一个零件加工完尺寸偏了0.25mm,直接报废。后来我们咬死要求,所有定位孔必须做H7公差,每个工装做首件检测,不合格不准上线,再也没出过问题。
第三个坑,安全。很多人觉得协作机器人力限够,不用做防护,省点钱。不对,GB/T 38124-2019《工业机器人 安全要求》里明确说了,移动的轴系必须做入侵防护,我们后来在行走轴的两侧加了安全光栅,只要人员进入运动区域,机器人立刻降速,完全进入就急停。别省那万八千块钱,真出点事,改造赚的钱不够赔的。
不过话说回来,这套改造方案不是万能的。如果你的产品都是几吨重的大型工件,或者批量极小一年换不了几次产,那真没必要这么改,浪费钱。但如果你是多品种小批量生产,原来的工位换产慢、人力成本高,预算又不够上全新线,那这套改造思路真的好用。我们那个项目改完,三个月就收回了全部投资,日均产出提了42%,原来三个工人现在只需要一个人守线,剩下的人调到别的稀缺工位去了,甲方老板高兴得不行,后来又给介绍了两个活。 改造从来不是为了凑柔性自动化的热度,是解决真问题。把钱花在能提效的地方,能复用就不新买,能小改就不大拆,这才是改造该有的样子。
