摘要:很多做产线视觉检测的工程师,都把初检系统当核心,复判只是凑数的冗余环节。这几年碰过不下十个项目,十有八九翻船都在复判设计上。这里就把实际项目里攒的经验,掏出来给大家做参考,少踩坑。
为什么产线一定要加视觉复判这一步?
做工业检测,你绕不开一个矛盾:速度和准确率的平衡,对吧?
拿我前年做的某动力电池厂极片检测项目来说,客户要求节拍120片每分钟,初检用的是整幅高速抓拍,为了卡节拍,算法只能调低推理阈值,对可疑瑕疵的判断容错率很高。最后的结果是什么?漏检率稳定在0.7%-0.9%之间。看起来不高?你算算账,一条线日产十万片,一天漏出大几百片不良,流到客户端,就是批量退货,一次客诉罚款就是几十万,够搭三套复判系统了。
那把初检阈值调严行不行?调严之后,过杀率直接飙到8%,一天报废几千片良片,客户更受不了。
说白了,初检是筛大数,把明显的不良先拦下来,把可疑品挑给复判。不存在什么多余一说。
智能复判的核心设计要点:不是简单把初检筛出来的再过一遍
我见过太多项目,复判就是照搬初检的配置, same camera same light,只是慢一点再拍一次。说实话,这叫重复检测,不叫智能复判,除了拖节拍,一点用没有。
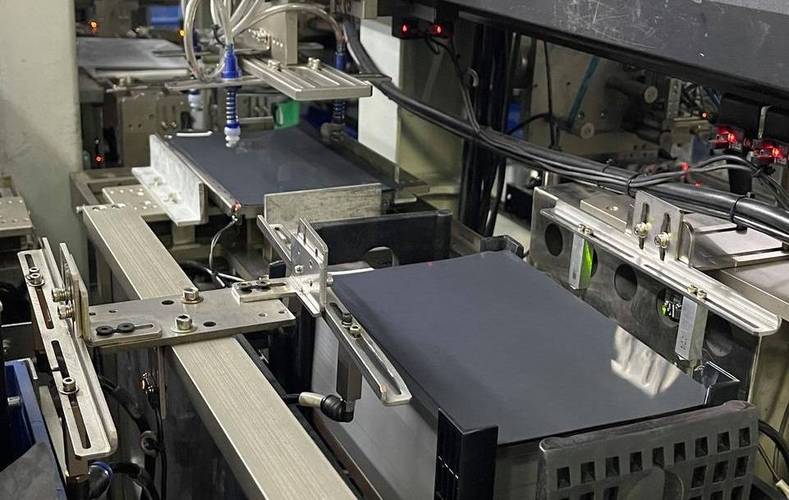
正经的智能复判,核心思路就一个:把算力集中在可疑点上。初检是整图粗扫,复判只针对初检圈出来的可疑ROI,换更高配置的成像系统放大拍,这才对。
还是刚才那个极片项目,初检用的是500万像素全局快门相机,24fps,像素尺寸3.45μm,对应物方分辨率大概4μm。这个分辨率要抓100μm以下的针孔,确实难。我们做复判的时候,只拍初检圈出来的可疑区域,换1200万像素低畸变镜头,物方分辨率做到1.2μm,50μm的针孔都能清晰出轮廓,准确率一下上去了。
还有光源,别省这点钱。很多人复判和初检共用光源,踩坑踩死。不同瑕疵要不同打光方式,初检为了兼容所有特征只能用泛用型光源,复判针对不同类型的可疑瑕疵,要能自动切光源。比如极片针孔用同轴平行光源,极耳划痕用暗场条形光源,毛刺用背光,这个搭配错了,再高分辨率也白搭。之前东莞那个客户,图两万块钱省了光源切换机构,结果复判准确率比初检还低,最后拆了重改,耽误了两个月量产,亏大了。
这套设计的性能指标,按照GB/T 39116-2020《智能制造 机器视觉检测系统性能评价》来算,我们那个项目最后复判的正确识别率稳定在99.98%以上,完全达标。
算法和工位逻辑怎么搭才不拖产线节拍?
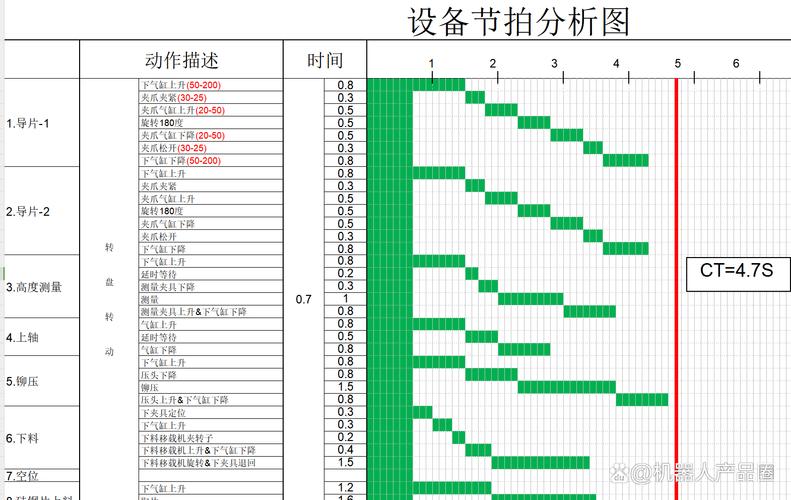
十个做复判的九个被问:你加了这么一步,整条线节拍掉多少?说实话,我第一个项目就栽在这了。
最早做某3C外壳检测,我当时把所有初检出来的可疑品全走一遍复判,结果可疑品占比12%,每个复判花2秒,直接把线速从60ppm掉到38ppm,客户老板当场脸就黑了。
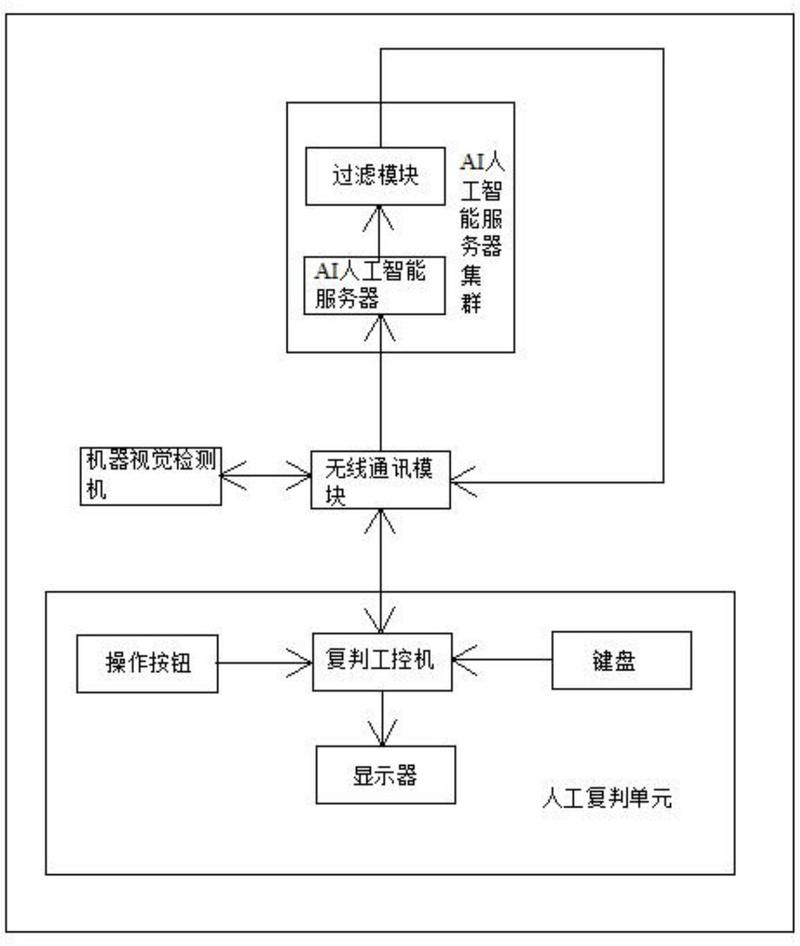
后来改了逻辑,一下子就顺了。核心就是分级分流:初检出来的结果,按置信度分三档。第一档置信度大于95%的良品,直接过,不碰复判。第二档置信度低于30%的不良品,直接走NG通道,也不用复判。只有30%-95%之间的可疑品,才进智能复判工位。
这么一分,一般产线进复判的比例也就5%-8%,最慢的时候也不会堵线。那复判之后呢?复判算法给结果,置信度够的直接分良莠,置信度不够的,再扔给人工复判台。我们做下来,人工需要复判的比例不到0.5%,一个班次一个工人就能盯两条线,完全不增加多少人力成本。
不过话说回来,算法训练也有坑。很多人拿初检已经确定的NG和良品来训练复判模型,结果模型碰到新的瑕疵类型直接瞎。复判模型本来就只需要处理可疑品,训练集就要只用标注过的可疑品,用半监督学习调参,泛化性才好。这个细节,没碰过项目的人根本不会跟你说。
我们那个动力电池项目落地之后,整体漏检率从原来的0.8%降到了0.002%,过杀率从原来的7%降到了0.3%,一年帮客户省下的不良损失和客诉成本,超过两百万,总投入才不到四十万,怎么算都划算。
智能机器视觉复判检测,从来不是产线的附加冗余,是现在高速大规模生产里,控成本提良率必须有的一步。把细节做对,就是给项目交了一份保底的保险。
