最容易卡的不是算法,是边界
一开始拿到需求,学生们第一反应就是堆配置。什么力控传感器,视觉动态捕捉,全往上加。说要做绝对安全的人机交互。
安全做到什么程度?车间工人路过,袖子扫到机器人臂,直接急停锁死。调试第一天,工人走了三趟,停了八次。没人愿意用。
说实话,学生那会都懵了。课本上没说这个啊。课本上的案例都是机器人在固定框里,人在外面,偶尔进去协作,哪见过工人和机器人肩并肩,挪来挪去抢空间的?
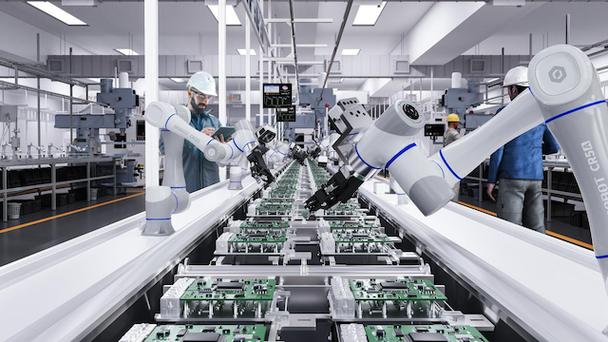
问题出在哪?学生把人机协作的“协作”理解错了。以为是机器人给人腾位置,人完全不碰工作区。实际上,车间里的协作,就是人处理异常,机器人做重复劳动,人随时要伸手进去调工件,取不良品,不可能完全划清界限。全感应全急停,本质上是把人当成了入侵者,不是合作伙伴。
设计取舍比从零搭建更重要
陪着学生改方案改了两个晚上,推翻了原来全域碰撞检测的设定。原来把整个机器人工作区全设成了危险区,任何人碰都停。我们拆成了三级。最核心的拧螺丝作业区,只有人伸手进去才触发急停。周围的辅助操作区,人碰到只是减速,不会停。
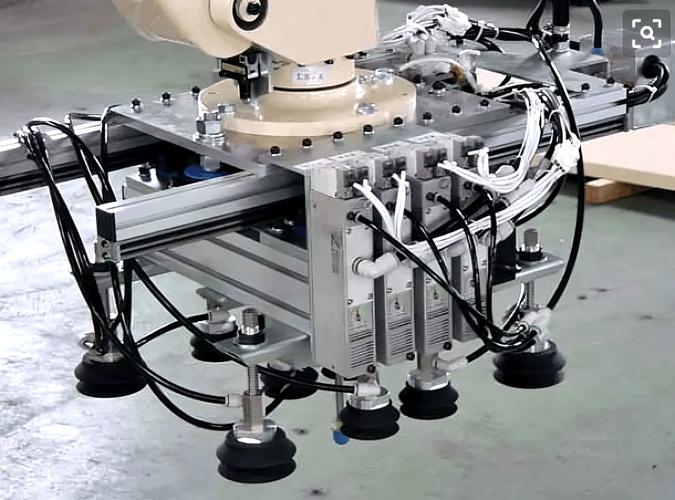
末端原来用的全金属刚性夹具,磨掉棱角,包了一层10mm厚的聚氨酯软胶,就算不小心撞一下,也只是蹭一下,不会伤人。学生那会还舍不得原来的传感器,说花了那么多预算买的,砍了一半的检测点,会不会不安全?
不过话说回来,哪有百分百安全的设计?我们做机械设计,本来就是在需求、成本、安全、效率之间找平衡点。原来的设计,安全是达标了,效率连要求的三分之一都达不到,本质上还是废设计。
改完之后再去车间测,工人调试了一上午,只停了一次,还是有人不小心趴在了作业区上。剩下的时候,工人一边聊天一边取工件,机器人该转转该拧拧,比原来顺太多。
教设计不是教画图纸,是教踩坑
这次的项目给我触动挺大的。原来我们上设计课,总喜欢给学生完美的案例,标准的参数,告诉你只要按步骤来就能出成果。可实际做项目哪有这样的?
就说人机协作机器人这个方向,现在课本上翻来覆去讲的都是自由度、精度、负载,很少有人讲,现场调试的时候,安全阈值该怎么调,哪些地方该妥协,哪些地方不能松。
有个原来卡得最久的学生,改完方案那天跟我说,原来之前学的都是“能动的设计”,这次才做出来“能用的设计”。我那会就在教研本上记了这么一句话。
做机械设计,尤其是做和人打交道的设计,核心不是你能实现多少花里胡哨的功能。是你得知道,人会怎么用,人会在什么地方出错,你怎么给人兜底。很多学生毕业去企业做这个方向,一上来就谈智能化谈无人化,结果车间主任一句话就能给你顶回来:我要就是能帮我那几个老工人搬重活,别动不动就停线耽误事。
你说,这不就是我们教学里缺的东西吗?
现在每次开新课讲这个方向,我都会把那个半废的原来的夹具摆到讲台上,让学生先摸一遍,再说说哪里不对。比起看一百页PPT,摸一遍那个硌手的金属棱角,就能明白软包胶为什么要加。比起背一百遍安全规范,听我讲那次停了八次的调试,就能明白边界为什么要拆成三级。
哦对,那个掉出来的螺丝我后来钉在教研笔记的封面上了。每次翻书都能看到。提醒我自己,教设计,别教完美的假设计,要教带着坑的真设计。对吧?
