很多做智能制造升级的中级工程师,都听过工厂数字映射,却总摸不清落地的门道——要么被虚头巴脑的概念忽悠,要么做出来的东西根本没法在现场用。本文结合去年我在工程机械结构件车间的落地项目,聊点实际做项目时的取舍、选型和避坑要点。
别被概念绕晕,先搞懂工厂数字映射的核心
很多人会把它和数字孪生混为一谈。其实不一样。数字孪生偏向全生命周期的闭环交互,工厂数字映射说白了,就是把物理工厂的全要素,按照统一空间坐标系转成数字空间的可调用模型,核心是空间一致性和数据可映射,不是一定要做自动控制闭环。
很多供应商上来就说要做全功能孪生,说白了就是加钱的由头。说实话,大部分工厂的升级需求,只要能在数字空间里快速定位设备、模拟生产动线、对接MES数据,就已经满足80%的需求了。
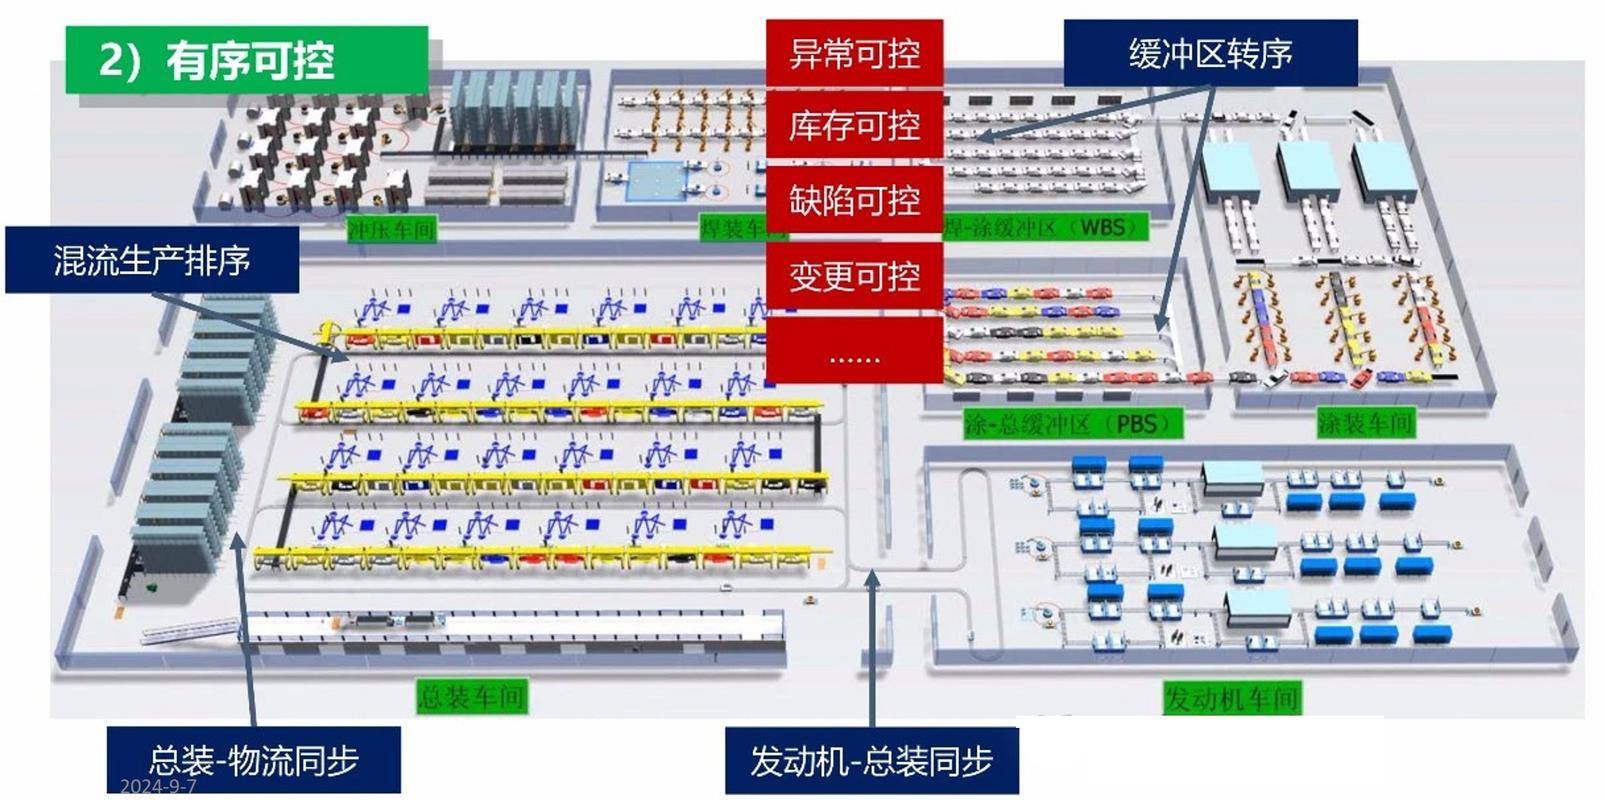
行业标准里其实早就说清楚了,GB/T 39116-2020《智能制造 数字孪生工厂 参考架构》里,明确把数字映射作为数字孪生工厂的核心基础层,两者不是一回事,别搞混了。
最容易踩的坑:精度不是越高越好
我去年接的那个项目,是佛山一家做挖掘机大臂结构件的工厂,要做数字化改造,甲方一开始拍板,要1:1全精度映射,每个螺栓每个焊缝都要对上。我们团队硬着头皮做,光三维扫描建模就花了三个半月,光模型大小就有120G,上线测试的时候,打开模型要等八分钟,稍微平移旋转一下就卡死机。甲方现场的运维师傅直接说,这东西拿来供着吗?
坑就在这。很多人觉得,映射嘛,肯定越准越好。其实完全不是。工业现场的需求,不同层级完全不一样。
我们后来按照精度分级重新做,把精度分成三档:车间级的布局用L1轮廓级,精度控制在±50mm就够,用来展示整体动线;工位级的设备用L2功能级,关键定位点精度控制在±1mm,非关键的钣金外壳只做轮廓,不用做内部细节;核心加工设备比如数控龙门铣床才用L3全参数级,所有关键部件都做高精度建模。
这么改完之后,整个模型大小压缩到了8G,打开不到十秒,操作流畅得很,完全满足需求。你猜怎么着?改完之后,甲方才发现,他们原来要的全精度,根本用不上。平时调度看动线,运维找设备,根本不需要看螺栓长什么样。
很多时候,过度追求精度就是在浪费时间和预算。不过话说回来,精度也不能乱减,关键定位点的精度必须够,不然AGV路径模拟的时候偏差一米,那就是废的。这个度怎么拿捏?如果核心需求是做生产调度,L2精度覆盖所有工位足够。如果是做设备离线仿真,再给核心设备升L3就行。
动态偏差:最容易翻车的现场调试环节
建模做完了,是不是就完了?差远了。物理工厂永远在变。今天你换了个夹具,明天AGV的二维码挪了位置,后天传送带磨损了速度慢了两个百分点,你的模型就不准了。我见过好几个项目,上线的时候好好的,过了三个月,模型和现场对不上,就没人用了,扔在那吃灰。
怎么解决?我分享我们项目用的方法,动态偏差分层修正法,不是所有数据都要实时更新。核心逻辑很简单:越靠近底层设备,更新频率越高,越上层更新频率越低。
具体来说,设备级的状态数据比如主轴转速、安全门开关状态,每10秒更新一次偏差;工位级的布局变化比如换了夹具挪了工作台,用触发式更新,改完物理工位再手动同步一次模型,不用实时扫描;车间级的产能数据,每小时更新一次就行。
这么做下来,服务器的带宽占用从原来的72%降到了14%,成本降了不说,稳定性还高了。之前甲方非要做全实时动态更新,说这样才叫“数字映射”,我跟他争了快一周,后来测了全实时的,服务器三天两头崩溃,他才同意改方案。现在项目运行快一年了,偏差率一直控制在0.2%以下,完全满足要求。
你说,那些吹全实时的,真的懂工业现场吗?工业现场要的是能用、稳定、便宜,不是花里胡哨的概念。
工厂数字映射不是什么玄乎的黑科技,就是给工厂数字化打基础的工具。落地的核心是懂得取舍,找对符合需求的精度,做好动态偏差的分层修正,就能做出真正能用的东西。别被虚头巴脑的概念带偏,能解决实际问题的,才是合格的工程方案。
