摘要:本文整理了资深机械工程师在智能输送系统项目中积累的落地经验,避开了空泛的概念科普,直接讲选型、安装、智能化配置三个环节最容易踩的坑,附行业通用计算标准和实际案例,供有基础的中级工程师参考。
别光看品牌,动态负载校验才是核心
很多人选配件,第一反应就是挑大牌,留个1.5倍余量就完事。我去年碰过一个汽车总装车间的滑板输送线项目,甲方指定用某进口品牌的输送滚筒,所有人都觉得没问题,结果满负荷试运行第三天,就连续出现滚筒轴断裂、同步带跳齿的问题。
问题出在哪?没人算动态负载。大家都只算了静止放重物的静载荷,完全忘了启停阶段的加速度冲击。按照GB/T 17125-2017《自动化立体仓库设计规范》的要求,输送系统运动部件的总牵引力公式是:
F = (ma + mL)a + μ(ma + mL)g + Fk
这里面ma是运动部件自身质量,mL是载荷质量,a是启停加速度,μ是摩擦系数,g是重力加速度,Fk是接头等附加阻力。很多新手直接把a取成0,只算第二项,能不出事?
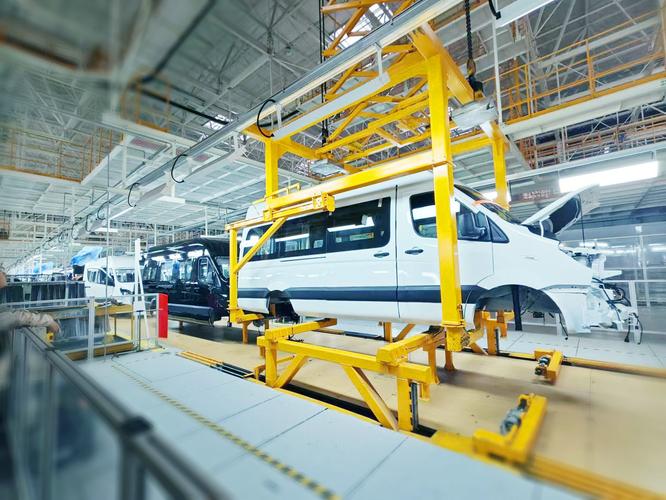
那次我们重新核算,原选型的滚筒额定扭矩比实际需求小了整整40%。就是因为启停的时候,1.2吨的滑板从0加到1m/s,冲击力直接把静载余量吃完了。我当时蹲在车间连吃了三天外卖,拆滚筒换轴调参数,那滋味,谁碰谁知道。
说实话,不管你选的是进口还是国产,动态负载算完之后,余量一定要留到30%以上。别省那点配件钱,现场改的成本够你买十套新的。
定位精度的坑,多半出在安装间隙
现在做智能输送,十个项目有八个要求定位精度,少则±0.5mm,多则±0.2mm,用来对接机器人抓取、工装锁螺丝。我见过太多项目,把一大半预算砸在了高端伺服、绝对值编码器上,结果精度还是达不到要求。
前年做新能源电池PACK的输送线,甲方要求停位精度必须满足±0.3mm,怕撞坏电芯。我们一开始配了12000块的多圈绝对值编码器,伺服驱动也是高端款,调试出来误差居然稳定在0.7-0.8mm,怎么调增益都没用。
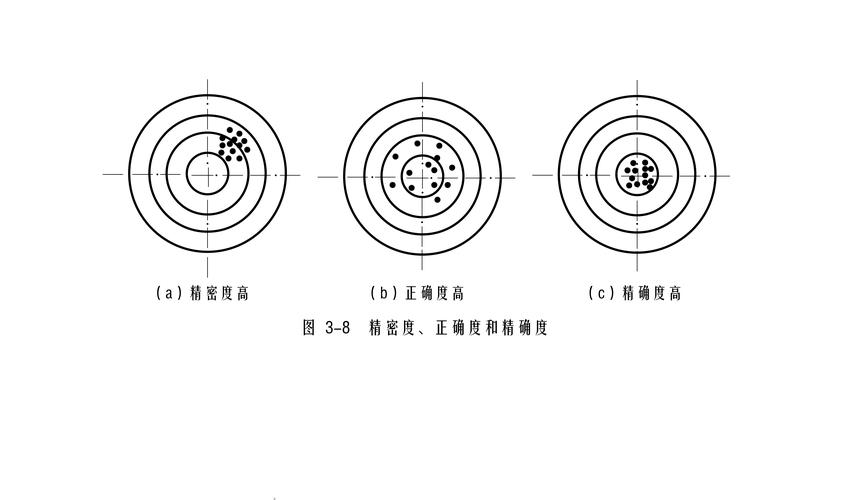
折腾了一天,最后拆开护板才发现问题。输送链条安装前没做预拉,节距累积误差走了二十米,直接差了快一个毫米,再加上安装底板的平行度超了0.2mm,两个误差一加,就到了阈值外。
后来怎么改?花三千块把整条链条拆下来预拉24小时,重新张紧,每五个链节做一次累积误差补偿,再把安装底板重新铣了一遍,精度直接到了±0.15mm,完美满足要求。
不过话说回来,高端编码器重要吗?重要,但前提是你把基础安装的误差给消了。不然再高端的伺服,也扛不住累积误差的折腾。很多人追求高端配件,反而忘了最基础的安装工艺要求,这不是舍本逐末吗?
智能感知不是越多越好,够用才不翻车
现在什么都讲智能,智能输送系统当然也少不了各种传感器。我碰过好几个甲方,开口就要全工位全覆盖,RFID、3D视觉、压力传感器、温度传感器全往上堆,看起来参数很漂亮,实际用起来全是问题。
去年有个电商分拣中心的交叉带分拣项目,客户一开始要求每个分拣格口都装3D视觉扫码,说要扫各种角度的面单。结果试运行第一个星期,识别率才不到83%。为什么?皮带用两天就沾了灰尘,快递面单折一下,3D视觉也认不出来,动不动就错分。
后来我们改了方案,把3D视觉全撤了,改成在输送侧边装两个高低错位的一维扫码枪,皮带上加了两道粘尘毛刷,成本一下子降了四十多万,识别率直接干到99.6%,用到现在快两年了,没出过什么大问题。
智能是为输送服务的,不是为了凑参数给领导看的。现场多尘、多油污、震动大,高端传感器的防护等级再高,也架不住长期工况折腾。成熟可靠的低成本方案,比堆一堆花里胡哨的智能配件靠谱太多。
结语
做智能输送这么多年,最深的感受就是,大家都把注意力放在了“智能”两个字上,反而把“输送”这个核心给忘了。输送系统的本质是带着负载稳定、精准地走到指定位置,基础的力学计算不到位,安装工艺偷工减料,智能化配置堆得再多,都是空中楼阁。这些坑都是我和身边的同行一个一个踩出来的,写出来,就是希望你做项目的时候,少蹲几次车间,少改几次方案。
