摘要:把分拣和加工塞进同一个单元,听起来很美。但真到落地,机械构型、视觉标定、节拍计算,每一步都能让人抓狂。这篇东西不聊虚的,只讲我在现场踩过的坑和那些书本上不会写的取舍。
先别急着上六轴——构型选择里的取舍
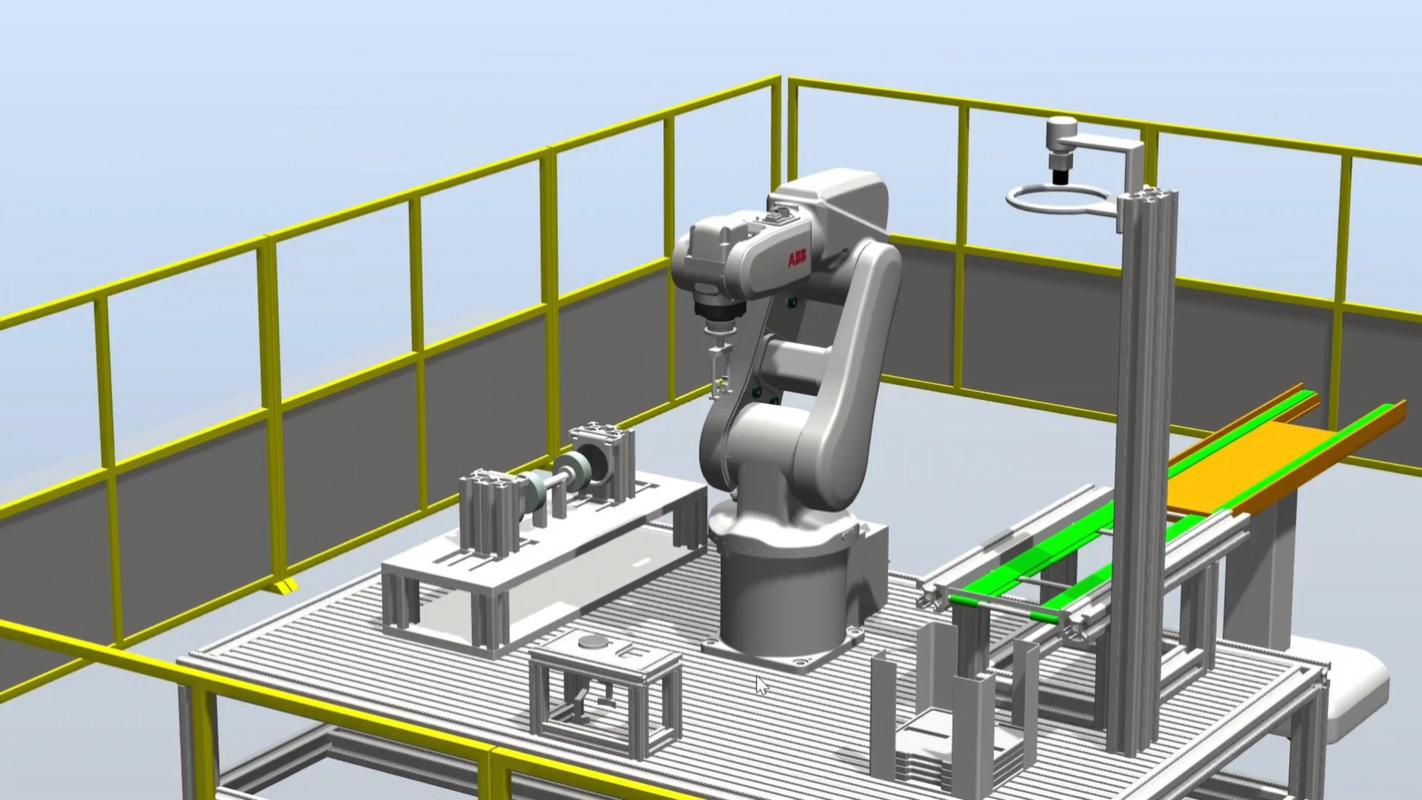
不少人一提自动化分拣复合加工单元,脑子里就是一台六轴机器人包打天下。说实话,我见过太多项目这么干,结果节拍卡在分拣上,加工精度又不够。为什么?六轴自由度是够,但惯量大,做小件分拣时加减速一拉高,抖动就上来了。反过来,直角坐标加SCARA混搭,反而更稳。
比如3C行业的小型结构件,分拣节拍要求1.2秒以内,同时要完成铣削或打磨。这时用一台SCARA做分拣,旁边配一台小型加工中心或者直角坐标滑台做加工,比硬塞给一台六轴强得多。SCARA在水平面内刚性好,垂直方向用气缸或电缸压紧,重复定位精度能到±0.02mm。加工那边呢?主轴功率不用太大,0.75kW足够,但转速要能到24000rpm。这些参数不是拍脑袋,得按ISO 9283的测试方法去验。
构型定了,还要想工件怎么流转。皮带、转盘、还是直振?直振适合小零件,但噪音大,而且容易卡料。我吃过亏——一批0.8mm厚的冲压片,直振调了三天,还是叠料。后来换成分度盘,节拍反而稳了。

对了,别忽视底座刚度。SCARA装在铝型材架上,一跑高速就晃。用铸铁底座,或者至少灌点环氧树脂,能省掉后面很多麻烦。
视觉引导不是“看见就行”——手眼标定与抓取姿态
视觉这块,坑最多。Eye-to-Hand还是Eye-in-Hand?如果加工区域和分拣区域分开,Eye-to-Hand更省事。但要是工件来料姿态随机,Eye-in-Hand能跟着动,灵活性高。代价是标定复杂,线缆容易断。
标定精度直接决定抓取成功率。有个公式得记住:总误差 ≈ 标定误差 + 相机分辨率误差 + 机器人重复定位误差。比如相机视野200mm,分辨率1280×1024,单个像素对应0.156mm。标定误差要是0.2mm,那总误差就奔着0.4mm去了。抓个5mm的销钉还行,抓0.5mm的细线?悬。
抓取姿态更头疼。吸盘还是夹爪?吸盘简单,但对曲面和镂空件没辙。夹爪呢,力控得调。我通常按这个算夹紧力:F = m·(g + a)/μ,m是工件质量,a是机器人加速度,μ是摩擦系数。比如100g的工件,加速度2g,μ取0.2,那夹紧力至少得1.5N。实际选型再乘1.5倍安全系数。别省这点力,掉件一次,整线停半小时。
还有个细节——光源。背光适合轮廓,同轴光适合表面缺陷。但加工后的工件有油污,反光厉害。用偏振片能压掉一部分,不过亮度得往上提。这些事,调试时才知道。
节拍计算:别用理论最大值糊弄自己
节拍这玩意儿,理论值和实际值能差40%。为什么?因为很多人只算加减速,忘了气爪响应、视觉拍照、通讯延迟、还有安全门开关。
拿一个典型动作循环来说:T = T_pick + T_process + T_place + T_transfer。T_pick里包含视觉定位(约80ms)、机器人下探(按S曲线算,取加速度a=5m/s²,行程100mm,大概0.28s)。T_process是加工时间,比如铣削一个槽,进给速度300mm/min,槽长20mm,那就是4s。T_place和T_transfer同理。加起来,一个循环6秒。但实际跑起来,气爪开合各要0.15s,安全PLC扫描周期10ms,EtherCAT抖动再吃掉一点。最后8秒能跑顺就不错了。
所以选伺服时,别只看额定功率。峰值扭矩和转子惯量匹配才是关键。惯量比建议控制在5以内,最多10。否则一加速就啸叫,位置环根本稳不住。我见过有人用1:50的减速机,结果回程差太大,分拣精度直接崩。

缓冲设计也得提。加工单元和分拣单元之间,最好留2-3个工位的缓存。不然加工那边换个刀,分拣就得干等。缓存用链条或同步带都行,但定位精度要够,不然二次抓取又得加视觉。
通信与安全:EtherCAT是好,但别忽视抖动

EtherCAT现在几乎是标配。1ms周期,抖动小于1μs,确实快。但问题出在从站。伺服驱动器、远程IO、安全模块,挂多了之后,分布式时钟同步不好,位置指令就会飘。我一般把安全模块单独走一个网络,或者至少用独立网段。
安全标准得遵守ISO 10218和ISO/TS 15066。协作模式下,功率和力限制要算清楚。比如准静态接触力不超过140N,瞬态接触力不超过280N。但这些数字是理想条件,实际工件有尖角,力就集中了。所以防护罩该加还得加,别全指望协作机器人。
还有一个坑——急停复位。很多单元急停后,气缸位置丢了,机器人也得重新回零。要是加工到一半,工件就废了。所以气路要加单向阀,伺服要带绝对值编码器。这些钱不能省。
收个尾

自动化分拣复合加工单元,说到底是个平衡活。分拣要快,加工要稳,视觉要准,安全要可靠。每个指标都想要最优,最后就是四不像。我的经验是:先锁死加工节拍和精度,再倒推分拣和视觉的指标。别反过来。另外,现场调试的时候,多带两包烟,跟操作工聊聊天——他们随口一句“这个料有时候会立起来”,可能就省掉你三天的排查。
行,先聊这么多。有具体项目要算节拍的,可以拿实际参数套上面的公式,差不了太多。
