摘要:本篇从机械设计与自动化集成的视角,拆解产线协同作业中的节拍匹配、缓冲区设计、安全互锁、人机协作和数据同步。不堆理论,只讲工程现场能落地的参数和踩坑经验。
产线协同作业的真实瓶颈,从来不是机器人速度
有人问产线协同作业怎么搞。我通常先反问:你的瓶颈工位节拍是多少?理论节拍不是设备铭牌上的最大速度。公式很简单:T = T_available / Q,T_available 是每班有效作业时间,Q 是需求产量。但那只是起点。真正的协同问题藏在可用率和耦合度里。
去年在某新能源电驱动装配线,转子压装工位单机CT 42s,定子合装 38s,看起来有余量。可整线OEE只有63%。为什么?压装机的MTTR高达18min,而中间缓冲区只能放3个托盘。一个故障,上游机器人立刻堵转,下游拧紧枪空等。这就是协同作业的残酷:单机效率高,不等于线体吞吐高。
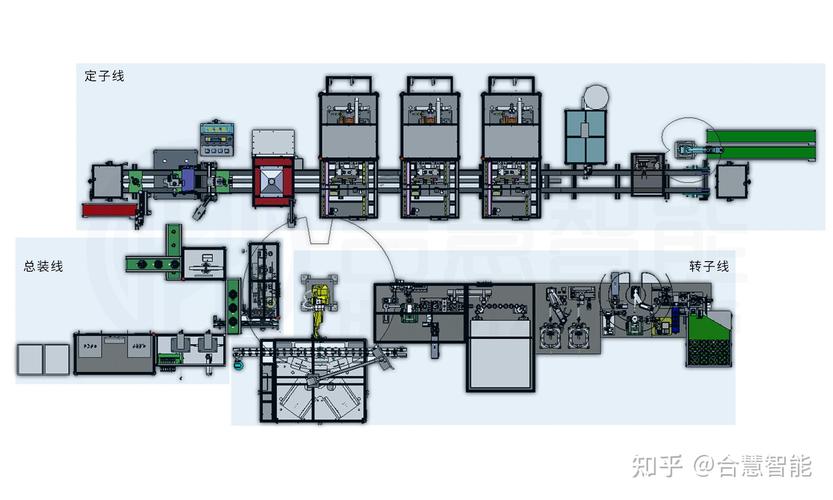
我们后来用Little定律反推缓冲区:WIP = TH × CT。有效吞吐TH按80件/小时算,CT 42s,理论WIP约0.93件。但考虑MTTR波动,至少要覆盖MTTR内的产量。18min × 80/60 = 24件。这显然不现实。于是改策略:把压装和合装解耦,增加一个5工位缓存立体库,同时把压装机的关键伺服压头做预测性维护。OEE提到了81%。
互锁信号不是万能药:PLC握手的时序陷阱
很多工程师以为产线协同作业就是加互锁。设备A完成,给设备B一个信号。设备B收到,动作。听起来没毛病。但PLC扫描周期、网络抖动、机械响应时间会叠加。我见过一个案子:机器人抓件后给压机发“允许合模”,压机收到后立刻下行。结果机器人夹爪还没完全退出。撞了。后来加了安全距离和时序配合。
按ISO 13855,安全距离 S = K×T + C。K取2000 mm/s(接近速度),T是系统总响应时间。这里T包括:传感器响应、安全PLC扫描、输出继电器、压机离合器响应。C是附加距离,与检测能力有关。比如光幕分辨率14mm,C=8×(d-14),d≤14时C=0。别记错。当时实测T=0.42s,S=2000×0.42=840mm,再加C。最后把光幕前移了900mm。效果立竿见影。
不过话说回来,互锁逻辑不能太复杂。有次看到梯形图里串了37个条件,包含各种模式、手动、维护、旁路。后来设备一报警,操作工根本不知道哪个条件断了。我的做法:分层次互锁。安全层用安全PLC和硬线,标准层用普通PLC,诊断层用HMI显示具体缺失条件。诊断信息要具体到“B工位托盘到位传感器未亮”,而不是“互锁条件不满足”。

人机协同:别把操作工当成高精度机器人
产线协同作业不只是机器对机器。人机协作工位越来越多。ISO/TS 15066给了功率和力限制。但很多设计者忽略了一个事实:人的反应时间离散性极大。你今天测的10个人,平均反应时间250ms,标准差可能80ms。设计安全距离时,取95分位还是99分位?我倾向于保守。
在某电机总装线,协作机器人负责拧紧端盖螺栓。操作工在同一个工位插接高压线束。最初规划时,机器人速度设为500mm/s,以为够慢。但操作工弯腰时头部进入协作空间,机器人还在移动。虽然力限制没超,但心理压迫感很强。后来做了两件事:一是用速度与分离监控,当人进入警告区,机器人降到100mm/s;进入停止区,直接安全停止。二是把螺栓拧紧和线束插接的先后顺序做了动作时序解耦。操作工先插线束,机器人再拧紧。不是同时干。
这里有个选型权衡。安全激光扫描仪便宜,但只能二维平面。3D ToF相机贵,但能覆盖立体空间。如果协作机器人工作范围在2m以内,且地面平整,激光扫描仪加安全地毯就够了。预算够的话,上3D安全相机。别用普通视觉做安全,那是两码事。普通视觉没有安全认证,ISO 13849要求达到PL d或PL e。类别3或4架构。单通道?想都别想。
数据协同:OPC UA不是装饰品

现在流行数字孪生。但产线协同作业的基础数据如果都不准,孪生就是动画片。我见过一条线,MES显示产出1200件,实际只有1150件。差异在哪?返修品重复过站。所以数据协同第一件事:统一对象字典。每个托盘、每个工件、每个工位要有唯一ID。OPC UA的信息模型可以,但别为了上而上。先解决信号命名规范。
比如,一个简单的“工位就绪”信号,有人命名W1_Ready,有人命名Station1_Interlock_OK,还有人命名A线_1站_允许。PLC变量表混乱,后期维护想死。我的经验:采用ISA-95层次加PackML状态模型。PackML的State和Mode能极大简化协同逻辑。设备状态统一为Idle、Starting、Execute、Holding、Held、Suspending、Suspended、Stopping、Stopped、Aborting、Aborted、Clearing、Resetting、Completing、Complete。听上去多,但用起来真香。
另外,同步精度。如果两个伺服轴要协同插补,比如龙门同步,EtherCAT分布式时钟可以做到亚微秒级同步。但若只是托盘输送和机器人取放,普通PROFINET就够了,循环周期2ms。别过度设计。我见过用EtherCAT做简单输送线,成本翻倍,维护还复杂。选通信协议要看同步抖动要求和节点数量。一般运动控制,抖动小于1μs用EtherCAT或Sercos III;逻辑控制,1ms级用PROFINET或EtherNet/IP。
常见踩坑清单
说几个血泪教训。
忽略机械安装公差。机器人底座水平度差0.5mm,重复定位精度就可能从±0.02mm恶化到±0.1mm。协同工位尤其明显。两台机器人共享一个夹具,基准不统一,打架是迟早的。安装时用激光跟踪仪打点,别省这个钱。
缓冲区容量拍脑袋。用仿真。用Plant Simulation或者FlexSim。至少算一下MTBF和MTTR。公式:缓冲区容量 ≈ MTTR × 下游单位时间产量。但最好仿真。
安全回路用普通继电器。安全继电器和普通继电器价格差几倍,但失效模式不同。安全继电器有强制导向触点,能检测触点熔焊。普通继电器粘住了,你都不知道。ISO 13849的PL d要求,架构和DCavg都要算。别拿生命开玩笑。
忘记维护模式。产线协同作业正常时很顺,一旦进入手动维护,各种互锁解除,危险就来了。必须设计安全维护模式,比如钥匙开关、使能开关、降速运行。而且模式切换要记录。
最后说个反直觉的。有时候,降低单机速度反而提升整线产出。因为减少了堵塞和 starvation。一个工位从100%速度降到90%,可能让整线OEE提高5%。这个账要算。
产线协同作业没有银弹。它是一堆工程细节的叠加:节拍、缓冲、互锁、安全、通信、人因。每一条都要抠。标准是底线,不是上限。设计时多想一步,调试时少熬一夜。
