摘要: 智能输送系统听起来像软件项目。现场待过的人知道,它先是一个机械问题:托盘怎么走、怎么停、怎么不撞。控制再聪明,也救不了跑偏的皮带和选小的电机。下面聊几个从节拍反推选型的硬点,顺带说说那些年踩过的坑。
节拍不是拍脑袋:先算有效速度,再看设备清单
我见过太多方案:设备表一列,电机功率全写 0.75 kW。问节拍,答大概 1200 件/小时。再问效率,沉默。说实话,这很危险。离散件输送的理论吞吐很简单:Q = 60 v / p。这里 v 用 m/min,p 是托盘或工件节距,单位 m,Q 就是理想件/h。实际要乘效率 η,一般取 0.75~0.9,看启停、定位、阻挡和分拣。
举个例子。托盘节距 600 mm,线速 30 m/min。理论 Q = 60×30/0.6 = 3000 件/h。听着很美。但每个阻挡器定位一次,起停多花 0.8 s,分拣口再扣一点,实际能到 2200 就算不错。对吧?所以别拿理论值去签节拍合同。留 20% 缓冲,或者加缓存段。
功率也一样。带式输送机常用阻力估算:F_U = L g (2q_B + q_G + q_RO + q_RU) + F_S + F_St。别被公式吓到,核心就是长度、单位质量、托辊旋转阻力和附加阻力。然后 P_A = F_U v / (1000 η),η 取 0.85~0.95。电动滚筒选型再乘 1.3~1.5 余量。夏天 40℃ 的车间,余量不够就是热保护跳停。
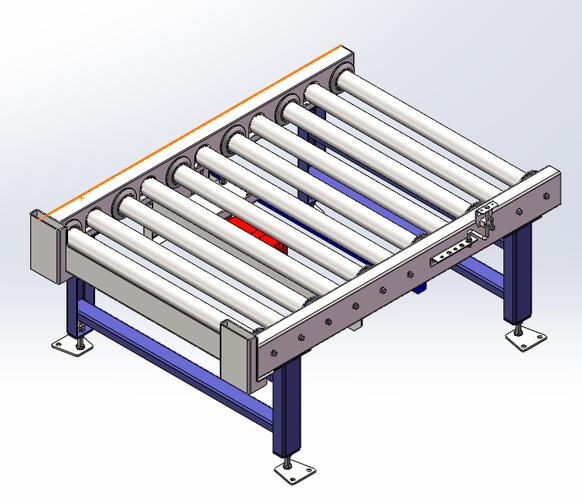
机械边界决定控制上限:跑偏、堆积和同步
控制工程师喜欢谈算法。可输送线先看机械边界。皮带跑偏,伺服再准也白搭。调偏托辊前倾角通常 1°~2°,不能猛加。加多了,皮带边缘磨损飞快。输送带张力比也有讲究:F1/F2 ≤ e^{μα}。摩擦系数 μ 和包角 α 决定打滑极限。这个不等式在启动瞬间最危险。软启动不是可选项,是保命项。
辊筒线堆积更常见。积放力不是简单加一加。多楔带或 O 带打滑结构,每个工位阻力可以按 F_i = m g μ 估算,μ 取 0.05~0.15,视积放方式。要是用阻挡器硬停,托盘可能会拱起来。说实话,我见过塑料托盘被顶弯,就是积放力没算。还有链条线,启动拉力 F = m (g μ + a),a 是启动加速度,通常 0.3~0.5 m/s²。安全系数给 6~8,别省。
同步输送呢?多段辊筒、链条、提升机交接,速度匹配错一点就撞。电子齿轮和凸轮当然好用。EtherCAT 周期 1 ms 很常见,PROFINET IRT 能到 250 µs~1 ms。但机械背隙和链条伸长会吃掉精度。想做到 ±0.5 mm 同步误差,先检查联轴器和张紧机构。不然调参数调到怀疑人生。
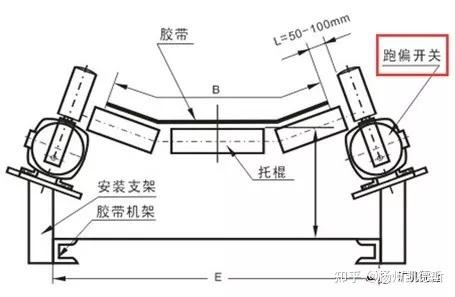
驱动选型:电动滚筒、减速机、伺服,别只看价格
电动滚筒省空间,适合中低速、连续运行。可它散热差,频繁启停要按 S3 工作制折算。IP54 和 IP65 差价不小,食品冲洗线别省。减速机加变频器便宜,定位就别指望太高,除非加编码器和制动电阻。伺服贵,但能定位、能同步。代价是惯量匹配。J_L/J_M 一般控制在 5~10,高动态场合甚至要 ≤3。输送线大惯量,硬上小伺服,报警能把你叫醒。
减速比怎么定?i = n_m / n_out,输出扭矩 T_out = 9550 P / n_out。先算稳态,再乘启动系数 1.5~2.5。有些工况还要校核热功率。别只看峰值。通信也别忽略。普通 TCP 一百毫秒级,调度可以;急停和安全门不行。安全回路走 ISO 13849-1 PLd 或 IEC 62061 SIL2,急停分区管理。EN 619 对连续搬运设备有要求,AGV 还要看 ISO 3691-4。这些不是文件游戏,是出事后调监控的依据。

现场踩坑清单:血泪比手册管用

第一,急停按下去,物料还在滑。惯性没算,阻挡器选小。气缸推力 F = p A η,0.6 MPa、缸径 32 mm,理论约 482 N,实际打六折。托盘 20 kg、摩擦系数 0.2,需要约 39 N,看着够。但冲击载荷没算,缓冲器没有,故障就来了。
第二,托盘定位重复精度。样本写 ±2 mm,工艺要 ±0.5 mm。差在哪?阻挡器安装板刚度、气缸排气节流、托盘变形。加机械二次定位,或者换伺服定位。别在 PLC 里硬调。
第三,传感器。黑托盘用漫反射光电,检测距离直接减半。RFID 靠近金属,读取率掉。条码位置不一,扫码枪角度不对。解决方案土但有效:多传感器冗余、机械导向、定期清洁。别迷信智能,脏了都一样。
第四,WMS 顺序和输送线缓存不匹配。系统说先出 A,线体里 B 挡着。调度算法要考虑物理缓存区,不是只排逻辑队列。AGV 也一样,交通管制不做死锁检测,路口能堵到下班。
结语:先算再智能

智能输送系统的智能,建立在节拍、摩擦、惯量、张力和安全回路上。先把这些算清楚,再谈 OPC UA、数字孪生和 AI 调度。不然,越智能,停得越贵。
