2026-10-27 22:41:11 分类:机械设计
上周三进实训教室的时候,我脚边差点踢到个快换接头。
抬头就看见上周刚整理完的焊装工位被拆得七零八落——焊枪的气管缠在定位销上,拧紧枪的扭矩参数被改到了35N·m,地上散着三颗拧滑牙的内六角螺丝。我站在门口愣了半分钟,没发火。
这已经是这个学期,第三次给同一个工位做改造了。
被学生拆出来的真实需求
最开始的旧工位,是十年前实训中心配的固定台。
一个工位只能做一道焊装工序,学生要练点焊、螺栓紧固、视觉检测三个不同的实训模块,就得排四十分钟的队换工位。每次换批次的实训件,还要把整个定位工装拆下来,拧十几颗M6的螺丝,配来配去,光螺丝我就备了三盒304不锈钢的。螺丝滑了三盒。
之前我在教案里写的柔性复合作业工位改造方案,全是抄的汽车焊装量产线的参数。什么重载导轨、金属快换接头、伺服驱动的滑动平台,算下来预算超了快两万,学生还怨声载道。
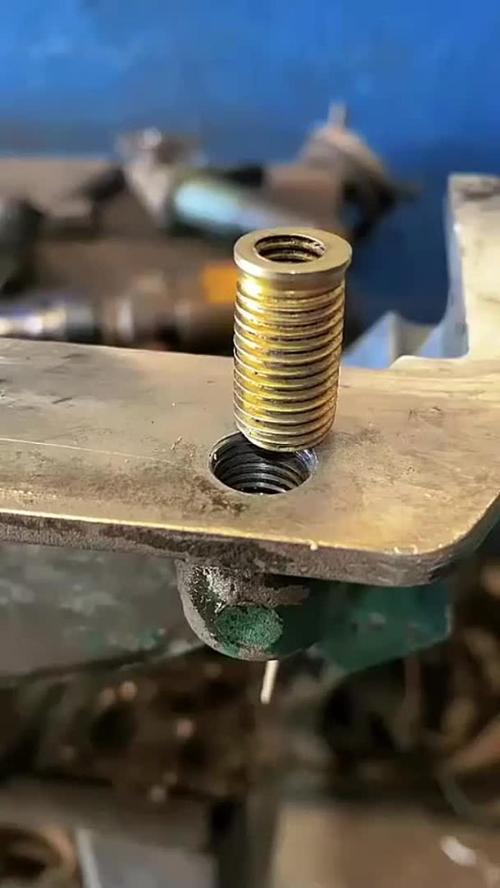 旧焊装实训固定工位螺丝拧滑牙实拍图
上次蹲在地上跟拆工位的学生聊了半小时才搞明白,他们根本不是故意搞破坏。
是想在同一个工位上,顺次练完三个工序——不用换工位,不用排大队,换工装的时候能快一点。但原来的工位只有一个安装位,根本塞不下三个工装架。更离谱的是,我选的那种工业级金属快换接头,是给机械手设计的,学生的手劲根本拧不动,每次换工装都要找我借活动扳手,扳手还经常被弄丢。
我那会突然反应过来,之前写的方案,全是对着企业的量产线抄的,半分没考虑学生的实际操作场景。
改了四版才顺的结构取舍
第一版改的时候,我想着干脆把整个工作台换成4040铝型材框架,加个可滑动的T型槽轨道,三个工装位随便滑。
装完当天就卡壳。
轨道承重不够,放个20kg的焊装夹具就推不动,学生得用两只手使劲蹬,差点把旁边的扭矩枪扫到地上。
第二版,咬牙换了重载轨道。
又出问题。三个工装位之间没有限位,学生滑的时候经常把工装撞到一起。上次有个男生手滑,把点焊的焊枪头直接怼到了视觉相机的镜头上,赔了两百块。
第三版,在轨道上加了磁吸定位挡块。
挡块吸不住。稍微一受力就移位,焊出来的焊点全歪,学生站在工位前面擦了十分钟的实训件上的焊渣。
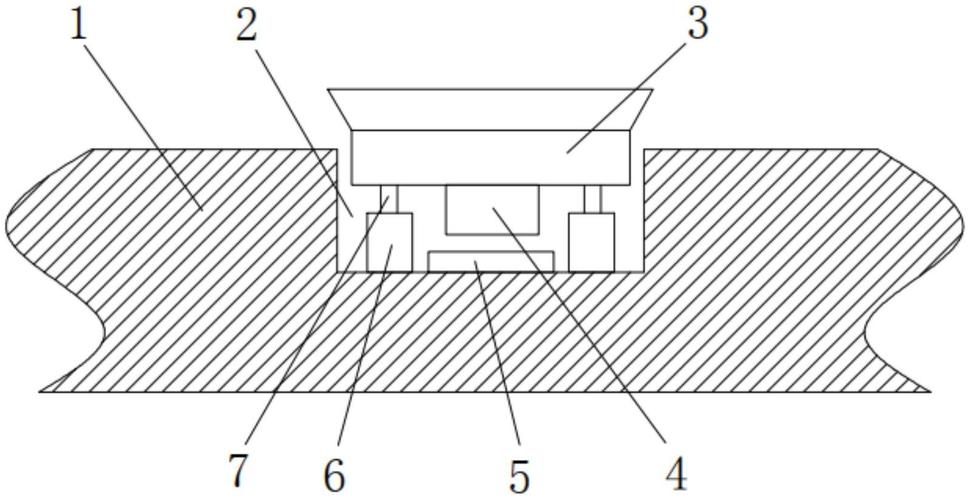 柔性复合实训工位T型槽轨道磁吸挡块结构示意图
第四版的时候,我干脆放弃了纯滑动的思路。
改成了模块化的快换底座。每个工装下面装个带弹簧锁销的底座,往T型槽里一放,咔哒一声就锁死,要换的时候扳一下锁销,直接把工装拎起来换另一个。不用拧螺丝,不用使劲推轨道,学生单手就能操作。
说真的,我之前总觉得柔性就得是全可调、全自动化,得有伺服、有传感器、有数字孪生映射。绕了三圈才明白,学生用的实训工位,柔性的核心根本不是那些高大上的功能——是换工装不用找扳手,是站着操作不用垫脚,是拧螺丝不会把牙滑了。
那些抄来的工业级参数,对19岁的实训学生来说,远不如一个不用使劲拧的锁销好用。
没写进教案的教学细节
改完的工位第一周上课,我看见有个女生站在工位前面愣了十分钟,手伸出去又缩回来。
问了才知道,我装的快换接头,气管的和电源的外形一模一样,她怕插反了跳闸。
之前已经因为学生插反接头,跳了两回整个教室的空气开关。
后来我找了点不同颜色的热缩管,气管的接头套蓝色,电源的套黑色,视觉检测的数据线套橙色。不用看标识,拿起来看颜色就知道往哪插。这个小改动之后,跳闸的次数直接降到零。
还有个细节。最开始的工位高度是按175cm的男性身高设计的,上次有个160cm的女生站在工位前面,抬胳膊焊的时候,胳膊抖得连焊枪都拿不稳。我后来把工位的支脚全换成了带快速升降的脚杯,扳一下就能调高度,从75cm到95cm随便调。这个改动根本没在最初的改造方案里,是上课的时候临时找加工坊切了几个垫块改的。
之前我总觉得,柔性复合作业工位改造方案就得考虑未来十年的实训需求,得留够安装位,得兼容新的实训模块,得能参数化调整。真的蹲在工位旁边跟学生上了三周课才发现,最受学生欢迎的改动,全是那些看起来上不了台面的小细节。
没有复杂的传感器,没有昂贵的伺服系统,甚至连个可编程的控制器都没装。但学生换工装的时间从原来的八分钟,降到了四十秒。排队等工位的时间,从原来的一节课排三次队,降到了零。
哦对,上次那个把相机镜头撞坏的男生,这周已经能独立在同一个工位上,顺次完成点焊、螺栓紧固、视觉检测三个工序的操作了。他说现在换工装的时候,再也不用攥着扳手使劲拧螺丝,手都不抖了。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:焊装实训台拆了三回:柔性复合作业工位改造方案的教研踩坑记录
文章链接:https://yqhljx.com/list_9/4988.html
