上周带大三班的无人车间实训,刚进实验室门就被第一组的学生堵了个正着。他举着打印好的设计图问,老师是不是我们把六轴机械臂装好、接上传送带,就算完成实训任务?
我当时手里的保温杯都差点没拿稳。
被学生问懵的第一节课:无人车间不是”机器人大集合”
之前的实训课我总觉得,要把最完整的工业现场逻辑搬过来,才能让学生学到位。结果第一节课就给了我个下马威:第三组的学生为了凑”无人”的氛围感,把三个机械臂摆在工位的三个角上,线从机架后面拖得满地都是,传感器连校准都没做,按启动键的时候整个组的人都往后退了半步。
机械臂刚转了半圈,”哐当”一声就撞在了旁边的料盘上。
塑料料盘滑出去半米远,散了一地的铝块毛坯。整个实验室瞬间静得能听见通风口的风声。
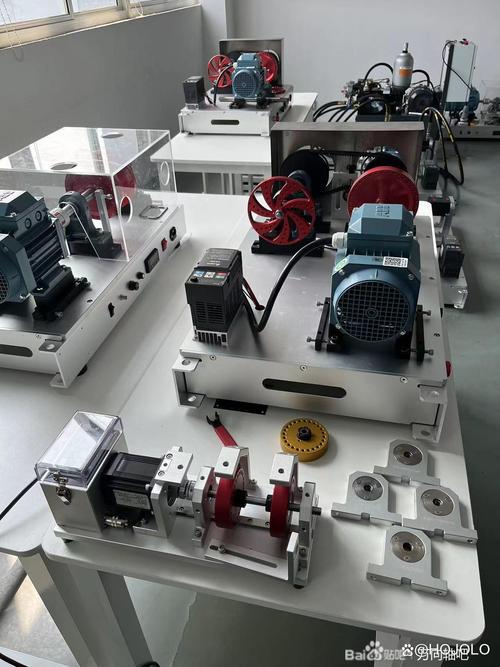
我没急着骂他们。毕竟换我大三的时候,说不定也会觉得,所谓的无人车间,就是把所有能换成人的地方全换成机器,凑齐硬件就算完事。
砍掉冗余参数:我们的实训只留3个核心设计节点
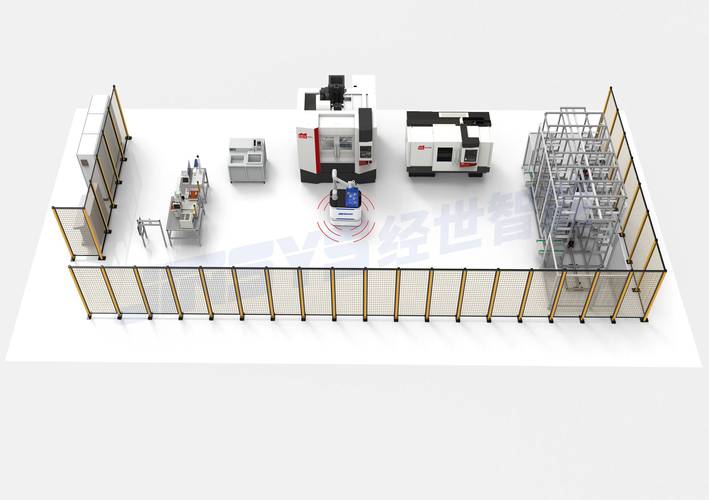
最开始我给学生发的参考手册,是从合作工厂拿的整套无人车间建设方案,前前后后三十多页,从AGV的导航精度到数字孪生的映射延迟,列得清清楚楚。结果发下去不到十分钟,就有学生跑过来找我,说老师我们是学机械设计的,这些算法层面的内容,我们学了也用不上啊。
这话没毛病。
我回去翻了半晚上的手册,把所有和机械结构设计没有直接关联的内容全划掉了,最后整个实训的考核点就留三个:工位的定位基准设计、物料流转的容错结构、停机检修的安全冗余。
没有要求学生做复杂的数字孪生系统,没有要求AGV达到亚毫米级的导航精度,甚至连机械臂的重复定位精度,都放宽到了工业现场要求的三分之一。
改完考核要求的第一周,就有个组踩了坑。他们为了让机械臂抓料更稳,非要给夹爪装三个压力传感器,接线接了整整三天,不是信号飘就是短路,最后实在没办法拆了两个,只留一个做过载保护,反而第一次跑流程就顺了。
说实话,很多时候我们把无人车间讲得太玄乎,好像要把IT、电气、机械全揉碎了塞给学生,才算跟上了行业节奏。其实对于大三还在练基础结构设计的孩子来说,你先让他搞懂”为什么定位销要做30度的导入斜角”、”为什么料盘侧边要做2mm的导向余量”,比讲一百页数字孪生的架构图有用得多。
实训收尾的小插曲:没人愿意做”检修口设计”
到各组交最终设计图的那天,我翻了一圈,发现所有组的图都画得漂漂亮亮:机械臂的基座做了圆角倒角,传送带的支架做了轻量化的镂空,就连料盘的边缘都做了防滑的纹路。
没有一个组在设备的预留位置画检修口。
我把图往讲台上一放,问他们,那以后机械臂的减速器坏了,你是把整个基座拆了换吗?
底下静了两秒,有个学生挠着头说,课本里的无人车间示意图,都没画这个啊。
哦对。我们平时看到的所有宣传图、教学示意图,都是把最光鲜的部分摆出来,没人会特意拍机架下面那个丑丑的、布满螺丝的检修盖板。但做过现场设计的人都知道,这些藏在结构缝隙里、上不了宣传图的设计,才是决定一套系统能不能长期稳定跑的核心。
后来有个组专门把检修口做在机架的侧面,用了快拆的卡扣结构,不用工具就能打开换传感器。我在他们的实训报告上打了个优。那个学生下课的时候找我说,之前在工厂实习的时候,就见过师傅为了换个坏了的接近开关,蹲在地上拆了二十多颗固定螺丝,当时就觉得哪里不对,这次终于把这个设计补上了。
实训结束那天我整理资料,把之前打印的那三十多页的工业方案参考,直接塞进了碎纸机。
倒不是说工业现场的方案不对。是我们做教学的,不能把工业界攒了十几年的成熟经验,原封不动地塞给刚接触系统设计的学生。毕竟我们的目标,从来不是让学生刚出校门就能当无人车间的项目总工,是让他别被那些飘在天上的概念唬住——所谓的无人车间,说穿了就是一个个机械结构的组合,每个螺丝的位置,每个定位销的角度,每个检修口的大小,都是要实打实算出来的。
对了,上周那个把料盘撞飞的组,最后把工位的定位基准重新做了一遍,跑流程的时候,机械臂抓料、放料、传料,一次都没卡壳。
我看着他们蹲在地上调机械臂位置的样子,突然觉得,比讲十节课的概念都管用。下次实训,我打算把检修口的设计占比提到考核的40%。
