2026-09-28 09:58:54 分类:机械设计
上次改大三机械设计方向的课程设计,快改吐了。一半人选了协作机器人方向,一半都卡在同一个地方。
学生都爱选,为啥做出来全歪了
很多学生上来就抄公开参数,开口就是负载10kg,工作半径1米,把网上找的结构堆进建模软件,画完装配图就交差。
问一句,你这个机器人要跟人一起在哪干活?
大多答不出来。
说白了,大部分学生都默认,协作机器人就是缩小版的六轴工业机器人,把尺寸改小,重量改轻,就叫协作了。完全忘了“协作”两个字的核心是跟人一起干活,人就在作业空间里,不是隔着安全门的。
上次有个学生做咖啡馆拉花的协作机器人方案,结构画的特别工整,关节间隙算的一点没错,就是把安全运动范围做的比咖啡台还宽。我问他,客人来了坐哪?他挠头笑,说我只顾着算运动学,没考虑桌子上人要放东西。
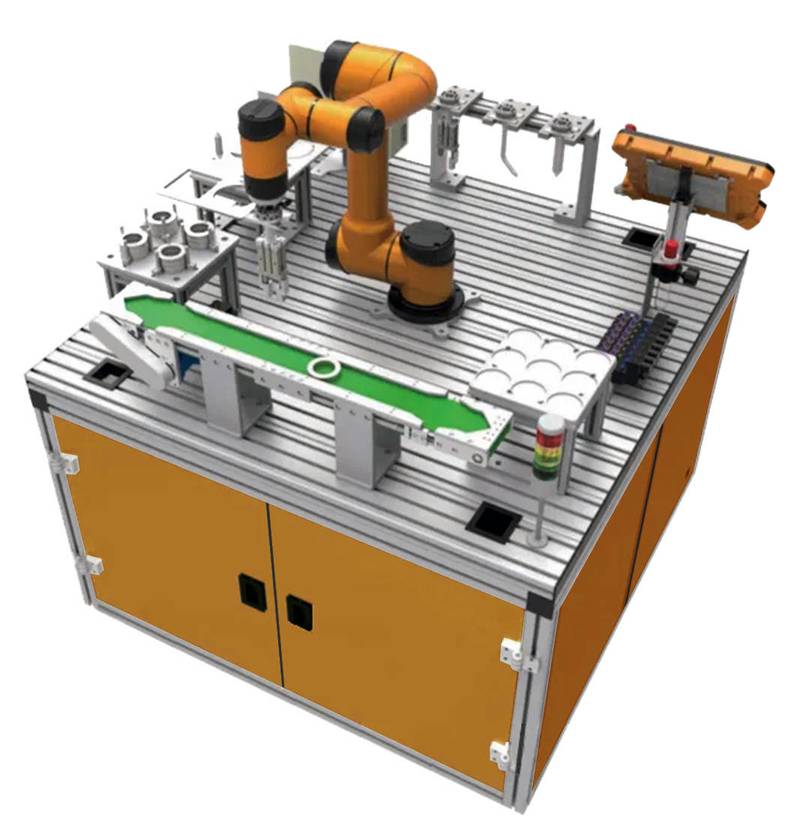 学生课程设计协作机器人末端负载测试台
这种错不是个例,是大部分学生的通病。我们上课讲机器人,讲DH参数,讲逆解,讲刚度计算,从来没花半节课讲“人要站在哪,机器要给人腾多少地方”。学生不往这方面想,太正常了。
几个反常识的设计取舍
改了几十份方案,总结出来几个学生最容易搞错的取舍,每次上课都要掰扯半天。
第一个,力控不是加个传感器就完事。
十个学生有八个,为了做碰撞检测,直接在末端加个六维力传感器,交差的时候说我这有力控,符合协作要求。其实不对。协作机器人的力控要下沉,不能只放在末端。你末端碰到人手,大臂关节还在往前带,一样能撞伤人。
不过话说回来,学生做课程设计,每个关节都装力矩传感器,成本根本扛不住。也有妥协的办法,不用加那么多传感器,选背隙小的谐波减速器,提前留好电流环力反馈的接口,用电机电流估测关节力矩,够应对日常低负载协作场景,成本也降下来了,不算错。
第二个,精度不是越高越好。
我见过好几个学生,死磕要做到0.01mm的重复定位精度,问他做出来干嘛,回答说“协作机器人精度高总没错”。错的离谱。你做帮人搬快递的协作机器人,差个一两毫米根本不影响,你做咖啡馆拉花,差个一毫米也喝不出来。
为了多余的精度,你要换更贵的减速器,更粗的臂杆,整个机器人重量上去,成本上去,本来要做轻量协作,结果做出来比同等负载的工业机器人还重,完全本末倒置。
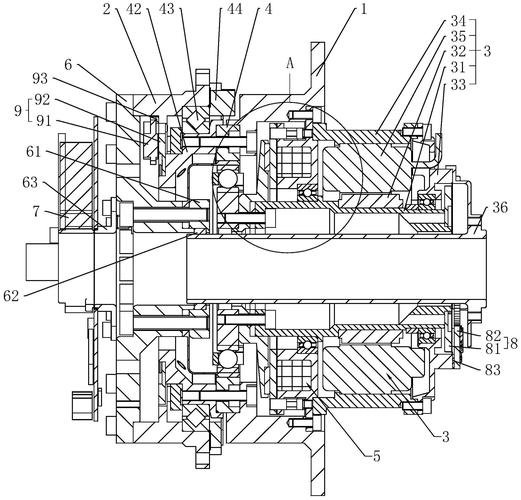 协作机器人关节谐波减速器装配示意图
第三个,外壳不是越硬越好。
几乎所有学生都选铝合金做整体外壳,说刚度好强度高。可你是要跟人碰的啊,硬铝的棱角碰一下,就是一道红印。真要做,受力的内骨架用铝合金保刚度,外面包一层不到10mm厚的食品级弹性塑料,万一碰了人,能缓冲掉七成冲击力,安全多了。这点,九十份方案里能有一个想到就不错了。
改完作业的碎想法
 改完作业的碎想法
说实话,我挺开心越来越多学生选协作机器人做课程设计,说明大家都看到这个方向的需求了。但太多人把劲用错了地方。
我们总说机械设计要解决问题,不是堆参数堆技术。协作机器人的问题,从来不是“做一个更小的机器人”,是“做一个能跟人一起干活的机器人”。你把人忘了,再漂亮的三维模型,再精准的计算,都是空的。
上次那个做拉花机器人的学生,后来改了方案,把大臂截短了15公分,底座嵌进咖啡台里,外壳换成软橡胶,最后答辩的时候,当场拉了个心形,没碰歪杯子,还给客人留出来了放糖包和手机的位置,分数拿的很高。
哦对了,下周上课我打算把他的方案打出来,贴在实验室门口的公告板上。就让新来的学生看看,好的协作机器人设计,到底好在哪。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:给学生改方案时聊到:协作机器人为什么难做对?
文章链接:https://yqhljx.com/list_9/3490.html
