2026-09-25 20:25:46 分类:机械设计
上周刚结完一轮机器人方向的课程,整理实验记录的时候翻到一组学生的调试笔记,纸面上全是改了又划掉的公差数,一下就想起这组学生蹲在实验室地上找问题的样子。
最容易卡壳的地方,从来都不是编程
很多学生刚接触这个方向,眼睛都盯着示教、路径规划,觉得那才是体现水平的核心活。机械对接的细碎细节,全被当成了“拧螺丝的体力活”,没人上心。
上次那组做机床上下料项目的学生,机器人参数对,夹爪选型对,程序跑起来就是十次掉三次工件。一群人围着机器人改了三天程序,调了几十次路径,问题一点没解决。
最后还是蹲在地上摸法兰的时候,发现不对。连接机器人输出轴和夹爪的法兰,定位销孔比设计偏了0.2mm。就这0.2mm,夹爪装上去自带歪角,抓重一点的工件就偏。
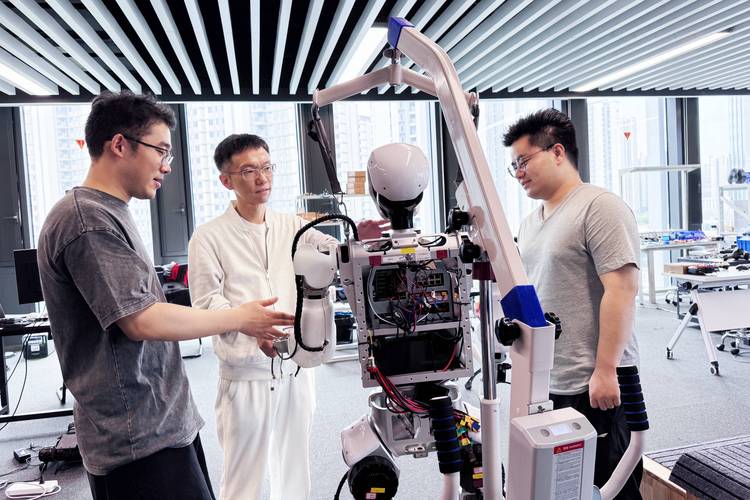 高校机械实验室机器人集成调试现场
教材上只会写“选择匹配的连接法兰”,从来不会提,法兰的定位公差必须匹配机器人末端的重复定位精度。你买个精度±0.03mm的机器人,配个公差0.5mm的自制法兰,再好的机器人也出不了合格活。
这不是个例。几乎每届学生都会在这种地方栽跟头。大家看惯了PPT上拼接好的效果图,默认把所有零件拼起来就应该能跑,忘了集成这两个字,核心就是“对缝隙”,缝隙对不好,全白搭。
做集成,永远在做取舍
说实话,我上课从来不要求学生出“完美方案”。工程本身就是平衡的艺术,学校里的项目就算预算再宽松,我也会故意留限制,就是要练这个平衡感。
之前有组学生想做一条小型分拣线,预算卡的死,买不起带高精度的六轴机器人,只能淘了一台二手四轴机器人。装完之后跑起来,末端定位差快1mm,满足不了分拣要求。一群人对着设备愁了两天,有人说要加钱换机器人,有人说干脆降低项目精度要求。
最后他们想了个办法,在分拣工位加了一个小小的锥形定位销,工件落下去的时候自动对中,机器人只负责把工件搬过去,不需要本身保证最终的定位精度。成本只加了几十块钱,问题直接解决。
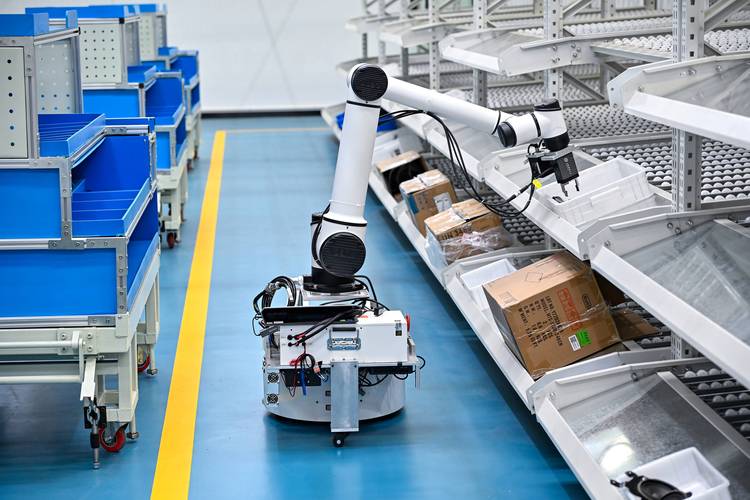 机器人分拣集成辅助定位销工装实拍
不过话说回来,这种改动,教材上不会写。课本里的集成案例全是预算充足、参数匹配好的标准项目,哪里需要这种“凑活”的改动?可出去做项目,你碰到的十有八九都是这种需要凑活的情况。
客户要降成本,要改场地,原有旧设备要利旧,哪来那么多从头开始的完美项目?能在限制条件里掏出可行方案,才是真本事。我给分的时候,这种带着清晰取舍的方案,比那种全用高端零件堆出来的“完美方案”,分要高得多。
我们该教给学生什么
 我们该教给学生什么
现在很多院校开这门课,把机器人集成做成了标准化流程:第一步选型,第二步建模,第三步安装,第四步调试,一步一步按走就行。走一遍下来,学生拿个学分,学校完成教学任务,皆大欢喜。
可这种流程化教学,教出来的学生出去碰到真问题,还是懵。你按流程选型完,发现车间净高不够,机器人伸不开臂,怎么办?你安装完才发现,机器人转满程的时候电缆会和机架刮到一起,怎么办?这些事,流程里没写,课本里没说,学生就不知道从哪下手。
我上课的时候,故意给学生留各种烂摊子。比如实验场地比常规要求小十公分,比如给的法兰定位孔故意偏一点,比如预算故意砍半,让他们自己去折腾。一开始很多学生怨,说老师故意刁难,做完之后没人说这个没用。
我一直觉得,机器人集成教的不是怎么拼设备,是怎么解决问题。你见过一次电缆磨破的事故,你就永远记得集成第一步就要算电缆的活动余量,就要加拖链,这个比老师讲十遍都有用。你踩过一次定位公差的坑,你下次做设计第一件事就会核对公差匹配,不用别人提醒。
前两个月刚收到一个毕业生的消息,他去一家汽配厂做项目,碰到一个投产两年的老线,一直有掉工件的问题,换了夹爪调了程序都没好。他去看了五分钟,就说是不是法兰定位偏了,拆下来一量,刚好偏了0.18mm,重新镗了孔,问题解决。
他说这就是当年在实验室蹲了三天踩过的坑,换别人根本想不到往这个方向查。
你看,这就是教学最该留下的东西。不是印在教材上的参数和流程,是踩过坑之后长在脑子里的经验。对吧。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:教机器人集成应用:那些被教材跳过的真实卡点
文章链接:https://yqhljx.com/list_9/3348.html
