很多学机械的朋友做工业机器人项目,照着厂商手册选型,参数都对上,结果上线就出问题。不是关节坏得快,就是跑起来抖,精度达不到要求。这些问题大多不是产品质量问题,是设计的时候忽略了手册没写的细节。我做了十二年机器人集成,踩过的坑比做过的项目还多,挑几个最常见的说说。
负载选型:别只盯额定参数留余量
上次给一家汽配厂做车门点焊项目,用户给的点焊枪自重9.2kg,选型工程师直接选了某品牌额定10kg负载的六轴机器人,参数完美对上,价格还比12kg的便宜了两万多。谁知道上线才四个月,第二轴减速器就出现了明显的齿隙超标,停线返工换减速器,光误工损失就十几万。坑死人。
说实话,这锅选型得背。很多人不知道,工业机器人手册上标的额定负载,是按照ISO 10218-1标准,在手腕坐标系中心、静态条件下测出来的数值。实际应用里,点焊枪重心离手腕法兰面少说有150mm,高速运动的时候额外的偏心力矩、动载荷,都要算进去。
我现在做选型,末端工具+工件总重,绝不会超过额定负载的70%,重心偏心超过100mm,还要额外折算15%~20%的负载余量。就说那个点焊项目,9.2kg的枪,算上偏心,实际等效负载就到了13kg左右,选10kg的可不就是坏得快么。
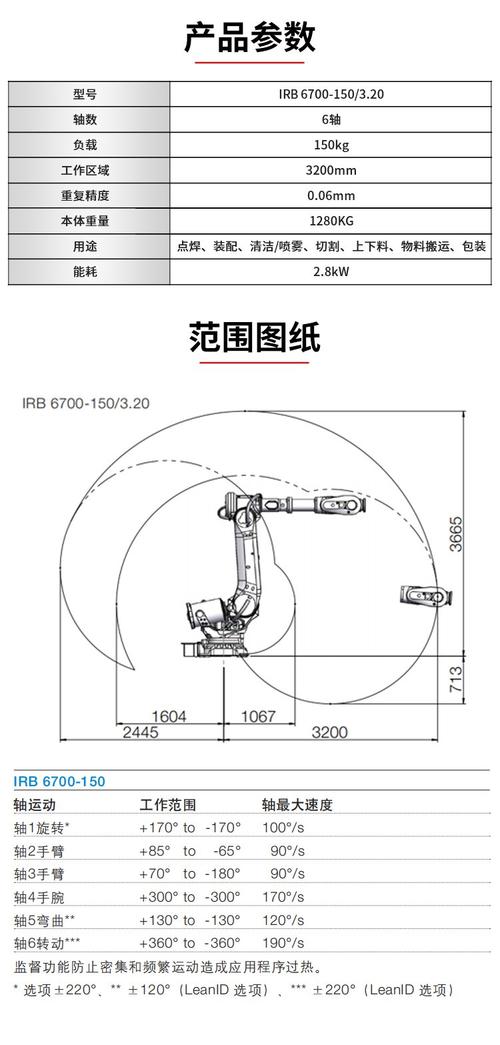
很多厂商的官网都有免费的负载力矩校核工具,别嫌麻烦,输入重心位置一算,就能避开80%的负载选型坑。别图那几万块的便宜,吃大亏的都是这种。
基座位姿安装:别迷信厂商的安装平面精度要求
不过话说回来,不是所有人都栽在选型上,安装环节的坑,中招的资深工程师都不少。前年我去给一个3C电子厂排查上下料机器人抖动问题,用户说施工队按照手册要求把安装平面磨到了0.1mm/1000mm的平面度,花了快十万,结果机器人跑高速还是抖,换了一台全新机器人还是抖。
我围着基座转了两圈,敲了敲侧边的钢架,心里就有数了。厂商手册上写的平面度要求,是给你安装的时候参考的,核心要求根本不是平面度,是基座的一阶固有频率。行业里默认的规则很简单:基座一阶固有频率必须大于机器人最大运行频率的3倍,不然一定会共振。
这个项目里,用户图省钱,支撑钢架用了12mm的钢板,焊完也没做去应力处理,实测一阶固有频率才12Hz,机器人跑高速上下料的时候,关节运动频率刚好就在10Hz左右,不抖才怪。最后怎么办?在钢架侧面加了两块斜撑,成本不到八千,固有频率直接拉到40Hz,抖的问题当场就没了。
平面度差个0.1mm,最多影响机器人绝对精度,你日常上下料根本不影响,拧螺栓的时候加垫片调一调就解决了。真要是刚性不够,你平面磨到0.01mm都没用。对吧?
轨迹精度:别盲目追高参数
我见过最多的浪费,就是盲目给精度堆预算。去年有个做光伏支架焊接的客户,上来就要重复定位精度0.03mm以内的工业机器人,比原来预算高了四十多万。我问他,你焊缝的坡口公差是多少?他说,冲压出来的坡口,公差大概0.3mm左右。
哦,那你要0.03mm的精度干嘛?他说,精度高焊缝不就更平整么?说实话,真不是这么回事。工业机器人的重复定位精度,是机器人回到同一点的误差,你的焊缝本身位置都飘了0.3mm,机器人精度再高,焊出来还是歪的。最后还是得上激光焊缝跟踪传感器,那点多余的精度,完全就是堆在那吃灰。
还有做码垛的,我见过有人选0.05mm精度的机器人,码垛本来袋子就软,位置差个1mm根本看不出来,几十万的差价完全白花。轨迹规划的时候也一样,很多新手追求每个点都高精度插补,把插补周期设到1ms,结果控制器负载跑到90%以上,偶尔还丢步,反而精度更低。
适合工艺需求的参数,才是性价比最高的。超出工艺需要的性能,都是免费给厂商交的智商税。
做工业机器人项目这么多年,最大的体会就是,手册上印的都是标准要求,不是针对你工况的最优解。很多坑都是因为太迷信白纸黑字的参数,忘了实际现场总有各种各样的特殊性。多踩两次坑,把这些细节记在脑子里,下次再做项目,自然就顺了。
